English
 Deutsch
 Polski
Wykrywanie obecności 2.0: radary mmWave (LD2410/LD2450) w automatyzacji oświetlenia
Część 3 z 6 serii Home Assistant bez chmury

Spis treści
Wykrywanie obecności 2.0: radary mmWave (LD2410/LD2450) w automatyzacji oświetlenia
Światło gasnące podczas czytania często ujawnia różnicę między wykrywaniem ruchu a wykrywaniem obecności. Czujniki PIR reagują na zmiany obrazu podczerwieni; radar może wykrywać mniejsze ruchy. Połączenie obu technologii może poprawić sterowanie oświetleniem, ale nie gwarantuje pełnego pokrycia. LD2410 i LD2450 również realizują różne zadania.
PIR: ruch i kontrast cieplny
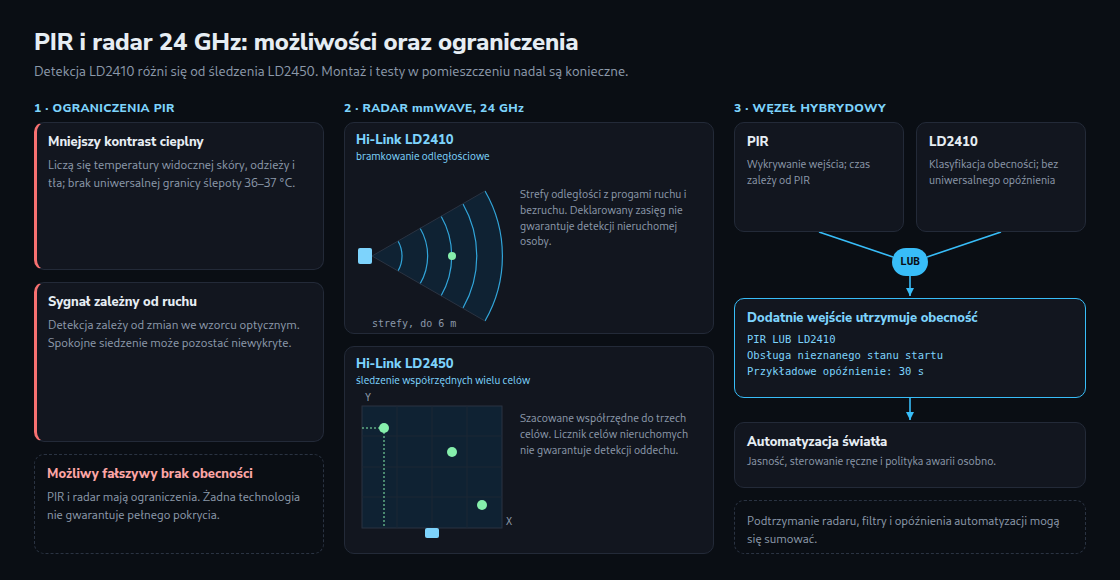
Czujnik PIR wykrywa zmiany promieniowania podczerwonego w obrębie optycznego wzorca detekcji. Ruch poprzeczny często jest łatwiejszy do wykrycia niż spokojne siedzenie lub bezpośrednie zbliżanie. Znaczenie mają geometria soczewki, wysokość montażu, ruch oraz różnica temperatur między widocznymi powierzchniami a tłem.
Nie chodzi wyłącznie o porównanie temperatury pomieszczenia z uniwersalną temperaturą wnętrza ciała 36–37 °C. Odzież i odsłonięta skóra mają różne temperatury powierzchni. Mniejszy kontrast może ograniczać czułość, lecz nie wyznacza jednej temperatury „ślepoty termicznej”. Wyjścia PIR mają również własne parametry czasowe. Zadziałanie bez jakiegokolwiek opóźnienia nie jest gwarantowane.
LD2410 i LD2450: różne zadania detekcji
Obie rodziny korzystają z radaru 24 GHz, często sprzedawanego pod nazwą mmWave. Przy 24 GHz długość fali wynosi około 12,5 mm; klasyczny zakres fal milimetrowych zaczyna się, ściśle rzecz biorąc, od 30 GHz. Przy wyborze ważniejsze od nazwy są przetwarzanie sygnału i firmware.
LD2410: czujnik obecności rozróżnia cele ruchome i nieruchome w strefach odległości. Oddzielne progi mogą ograniczyć niepożądane wykrywanie w określonym zakresie. Deklarowany zasięg do około sześciu metrów nie gwarantuje wykrycia niemal nieruchomej osoby w każdej odległości i pod każdym kątem. Stan „cel nieruchomy” jest klasyfikacją obecności, a nie medycznym pomiarem oddechu.
LD2450: moduł śledzący podaje szacowane współrzędne i prędkości maksymalnie trzech celów. Współrzędne umożliwiają tworzenie stref, ale nie stanowią dokładnej pozycji ani trwałej tożsamości osoby. Moduł służy przede wszystkim do śledzenia celów ruchomych. ESPHome udostępnia również liczniki celów nieruchomych; taka nazwa nie dowodzi niezawodnej detekcji oddechu lub całkowitego bezruchu. Zastosowanie przy biurku wymaga sprawdzenia firmware i rzeczywistych pozycji siedzących.
Przykład ESPHome z uzupełnionym podłączeniem czujnika
Fragment zakłada płytkę ESP32 z wolnymi GPIO16/17 dla UART i GPIO14 dla PIR. Wybór płytki, konfiguracja sieci/API i automatyzacja światła należą do otaczającej konfiguracji ESPHome. Radar-TX łączy się z ESP-RX, a radar-RX z ESP-TX; potrzebna jest wspólna masa. Napięcie zasilania, wydajność prądowa i poziomy logiczne muszą odpowiadać konkretnemu modułowi. Wyjście 5 V nie może być bezpośrednio podłączone do GPIO 3,3 V.
uart:
id: radar_uart
tx_pin: GPIO17
rx_pin: GPIO16
baud_rate: 256000
parity: NONE
stop_bits: 1
ld2410:
id: room_radar
uart_id: radar_uart
binary_sensor:
- platform: gpio
pin: GPIO14
name: "Room PIR Motion"
id: pir_motion
- platform: ld2410
ld2410_id: room_radar
has_target:
name: "Room Radar Presence"
id: radar_presence
- platform: template
name: "Room Unified Occupancy"
device_class: occupancy
lambda:
if (id(pir_motion).has_state() && id(pir_motion).state)
return true;
if (id(radar_presence).has_state() && id(radar_presence).state)
return true;
if (!id(pir_motion).has_state() || !id(radar_presence).has_state())
return {};
return false;
filters:
- delayed_off: 30sStandardowe ustawienie UART dla LD2410 to 256000 bodów, brak parzystości i jeden bit stopu. Wcześniej zmieniona prędkość modułu musi zgadzać się z konfiguracją. Wejścia są połączone przez LUB; dowolny dodatni odczyt utrzymuje obecność. Dopóki oba stany nie są znane, brak odczytu nie oznacza automatycznie pustego pomieszczenia. Pusta wartość zwracana przez lambdę zachowuje poprzedni stan; nie stanowi nadzoru komunikacji.
Przykładowe opóźnienie wyłączenia wynoszące 30 sekund rozpoczyna się po dwóch znanych stanach fałszywych. Czas podtrzymania radaru, PIR, ten filtr oraz dodatkowe opóźnienie Home Assistanta mogą się sumować. Przykład tworzy wyłącznie czujnik obecności; próg jasności, sterowanie ręczne i właściwa akcja oświetlenia pozostają osobnymi zadaniami.
Pytania i odpowiedzi
Czy opóźnienie wyłączenia rozwiązuje problem ruszającej się zasłony?
Nie. Ciągłe wykrywanie przez radar utrzymuje prawdziwy wynik LUB, więc odliczanie nie kończy się. Pozycja montażu, maksymalny zasięg, progi odległości lub strefy współrzędnych muszą ograniczyć niepożądane wykrywanie. Strefa odległości nie odróżnia zasłony od krzesła znajdującego się równie daleko.
Czy radar może przeoczyć obecność albo wykrywać przez ścianę?
Obie sytuacje są możliwe. Znaczenie mają kierunek, ekranowanie, odbicia i ruch. Niektóre materiały przepuszczają sygnał do sąsiednich obszarów; przenikanie przez ściany nie jest gwarantowaną cechą każdej instalacji. Wentylatory, rośliny, zwierzęta i poruszające się tkaniny mogą generować niepożądane odbicia bez faktycznej identyfikacji źródła jako oddechu.
Jak wygląda uruchomienie?
Testy powinny obejmować pusty pokój z pracującą wentylacją, wejście z różnych kierunków, długie spokojne siedzenie, ruch w sąsiednim pomieszczeniu oraz awarię czujnika i sieci. Nieaktualna wartość UART może pozostać dostępna mimo has_state(). Gotowa automatyzacja wymaga osobno sprawdzonej polityki świeżości danych i dostępności. Ręczne sterowanie światłem nadal jest przydatne. Fragment ani moduły nie stanowią systemu bezpieczeństwa lub monitorowania medycznego.
Home Assistant bez chmury
- Zigbee2MQTT i ZHA: planowanie niezawodnej sieci Zigbee
- ESPHome i ESP32 w praktyce: Własne czujniki środowiskowe bez chmury
- Wykrywanie obecności 2.0: radary mmWave (LD2410/LD2450) w automatyzacji oświetlenia
- Lokalne sterowanie głosem w Home Assistant z Whisper i Piper
- WireGuard i Tailscale DMZ: Bezpieczny dostęp z zewnątrz do Home Assistant i własnych serwerów
- Lokalny system zarządzania energią: Integracja falowników PV i magazynów energii przez Modbus TCP
Powiązane artykuły