English
 Deutsch
 Polski
Tutorial: Jak z rzutu budynku zrobić plan kamer z obiektywem i wysokością montażu

Spis treści
Plan kamer zaczynający się od liczby kamer wytwarza pokrycie, a nie dowody. Plan zaczynający się od jednego zdania na stanowisko wytwarza mniej kamer i użyteczny materiał.
Zdanie ma zawsze tę samą postać: w tym miejscu musi dać się dowieść tego. Wszystko dalsze – obiektyw, rozdzielczość, wysokość montażu, kąt – wynika z tego zdania przez rachunek, a rachunek mieści się na jednej stronie.
Wyjście od pytania, a nie od kamery
Cztery poziomy przydatności określa norma EN 62676-4, znane pod angielskimi literami początkowymi: detect, observe, recognise, identify. Każdy jest gęstością pikseli mierzoną w poprzek sceny, a kroki między nimi to mnożnik dwa.
| Poziom | Gęstość | Co niesie nagranie |
|---|---|---|
| Wykrycie | 25 px/m | Coś tam jest i się porusza |
| Obserwacja | 62 px/m | Co się dzieje: ktoś idzie, ktoś coś niesie |
| Rozpoznanie | 125 px/m | Znaną osobę da się przypisać do obrazu |
| Identyfikacja | 250 px/m | Nieznaną osobę da się opisać tak, by dało się ją odnaleźć |
Który poziom jest potrzebny, to pytanie do miejsca, a nie do budżetu. Podwórze potrzebuje obserwacji, bo użytecznym pytaniem jest tam: co się stało. Brama, drzwi wejściowe, kasa, korytarz bez drogi zastępczej – tam potrzebna jest identyfikacja, bo użytecznym pytaniem jest: kto.
To rozróżnienie utrzymuje plan w niewielkich rozmiarach. Identyfikacja jest droga i udaje się tylko na krótkim odcinku; obserwacja jest tania i pokrywa wiele. Plan, w którym każda kamera identyfikuje, to plan niedomyślany do końca – i kończy się zwykle jako plan, w którym nie robi tego żadna.
Oznaczenie punktów na planie
Pierwsze przejście po rzucie albo planie sytuacyjnym odbywa się bez jakiejkolwiek myśli o kamerze. Wystarczą trzy oznaczenia.
Krzyżyk trafia w każde miejsce, przez które wszyscy muszą przejść: brama, drzwi wejściowe, klatka schodowa, lada. To punkty identyfikacji, a jest ich mniej niż się oczekuje – posesja ma ich zwykle dwa albo trzy, nie osiem.
Kreskowanie trafia na wszystko, co ma być obserwowane, a nie rozdzielane: podwórze, parking, magazyn. Poziom obserwacji, szeroki obiektyw, mało kamer.
A strzałka trafia w każde miejsce, gdzie słońce stoi nisko. Kamera patrząca na zachód w szklane drzwi ma po południu jasny prostokąt, a przed nim sylwetkę, i nie zmieni tego żaden obiektyw. Duży zakres dynamiki poszerza tolerancję o jedną, dwie przysłony; obrócenie kamery tak, by światło padało od tyłu, usuwa problem.
Od zadania do obiektywu
Dwa wzory łączą oznaczenie na planie z pozycją na zamówieniu. Pierwszy zamienia ogniskową w szerokość, drugi tę szerokość w gęstość.
szerokość sceny = odległość × szerokość matrycy / ogniskowa
gęstość pikseli = piksele w poziomie / szerokość sceny
Przeliczone raz, ze zwykłą matrycą 1/2,8 cala – o szerokości 5,6 milimetra – i kamerą 4K o 3840 pikselach w poziomie. Brama leży 20 metrów od punktu montażu, a wymagana jest identyfikacja.
wymagana szerokość = 3840 px / 250 px/m           = 15,4 m
wymagana ogniskowa = 20 m × 5,6 mm / 15,4 m       =  7,3 mm

z obiektywem 8 mm:   20 × 5,6 / 8   = 14,0 m  →  274 px/m   identyfikacja
z obiektywem 6 mm:   20 × 5,6 / 6   = 18,7 m  →  206 px/m   rozpoznanie
z obiektywem 2,8 mm: 20 × 5,6 / 2,8 = 40,0 m  →   96 px/m   obserwacja
Zamówić należy najbliższą ogniskową powyżej 7,3, bo obiektyw nieco za długi jedynie zawęża pole widzenia, a nieco za krótki kosztuje cały poziom. Ten sam rachunek wstecz daje drugą użyteczną liczbę: z obiektywem 8 mm identyfikacja sięga 21,9 metra, a rozpoznanie 43,8. Ta para liczb należy do planu, bo mówi, gdzie kamera przestaje wykonywać zadanie.
Poprawka łatwa do zapomnienia: osoba przecinająca pole widzenia ukośnie jest dalej niż punkt na planie. Zmierzenie odległości do dalszej krawędzi przejścia zamiast do jego środka nic nie kosztuje i zapobiega kamerze identyfikującej wyłącznie na środku drzwi.
Wysokość montażu i kąt
Gęstość pikseli zakłada, że obiekt pojawia się w poprzek kadru. Kamera zamontowana wysoko i skierowana stromo w dół widzi czubek głowy w znakomitej gęstości i nie identyfikuje nikogo – a żaden rachunek z poprzedniego rozdziału tego nie zauważa.
Obejmują to dwie zasady. W punkcie identyfikacji kąt między osią kamery a poziomem powinien pozostać poniżej mniej więcej 20 stopni – przy 20 metrach odległości i wysokości twarzy 1,6 metra oznacza to kamerę na wysokości od 2,5 do 3,5 metra. A kamera niżej niż 2,5 metra jest w zasięgu ręki, co stanowi problem innego rodzaju.
kąt = atan( (wysokość montażu − 1,6 m) / odległość )

3,0 m na 20 m  →  4,0°    dobrze
3,0 m na  5 m  → 15,6°    jeszcze do przyjęcia
3,0 m na  2 m  → 35,0°    czubek głowy zamiast twarzy
Ostatnia linia to zwykły błąd przy drzwiach wejściowych: kamera siedzi nad drzwiami i patrzy w dół na osobę w nich stojącą. Zaradzi temu nie lepsza kamera, lecz inne położenie – naprzeciw drzwi, a nie nad nimi, dostatecznie daleko, by kąt pozostał płaski.
Zasięg podczerwieni zasługuje na tę samą nieufność co gęstość pikseli. Podanie 30 metrów mierzone jest najwęższym obiektywem, jaki daje obudowa; ten sam promiennik na polu 90 stopni sięga może jednej trzeciej tego, bo to samo światło rozkłada się na dziewięciokrotnie większą powierzchnię.
Zapisanie planu
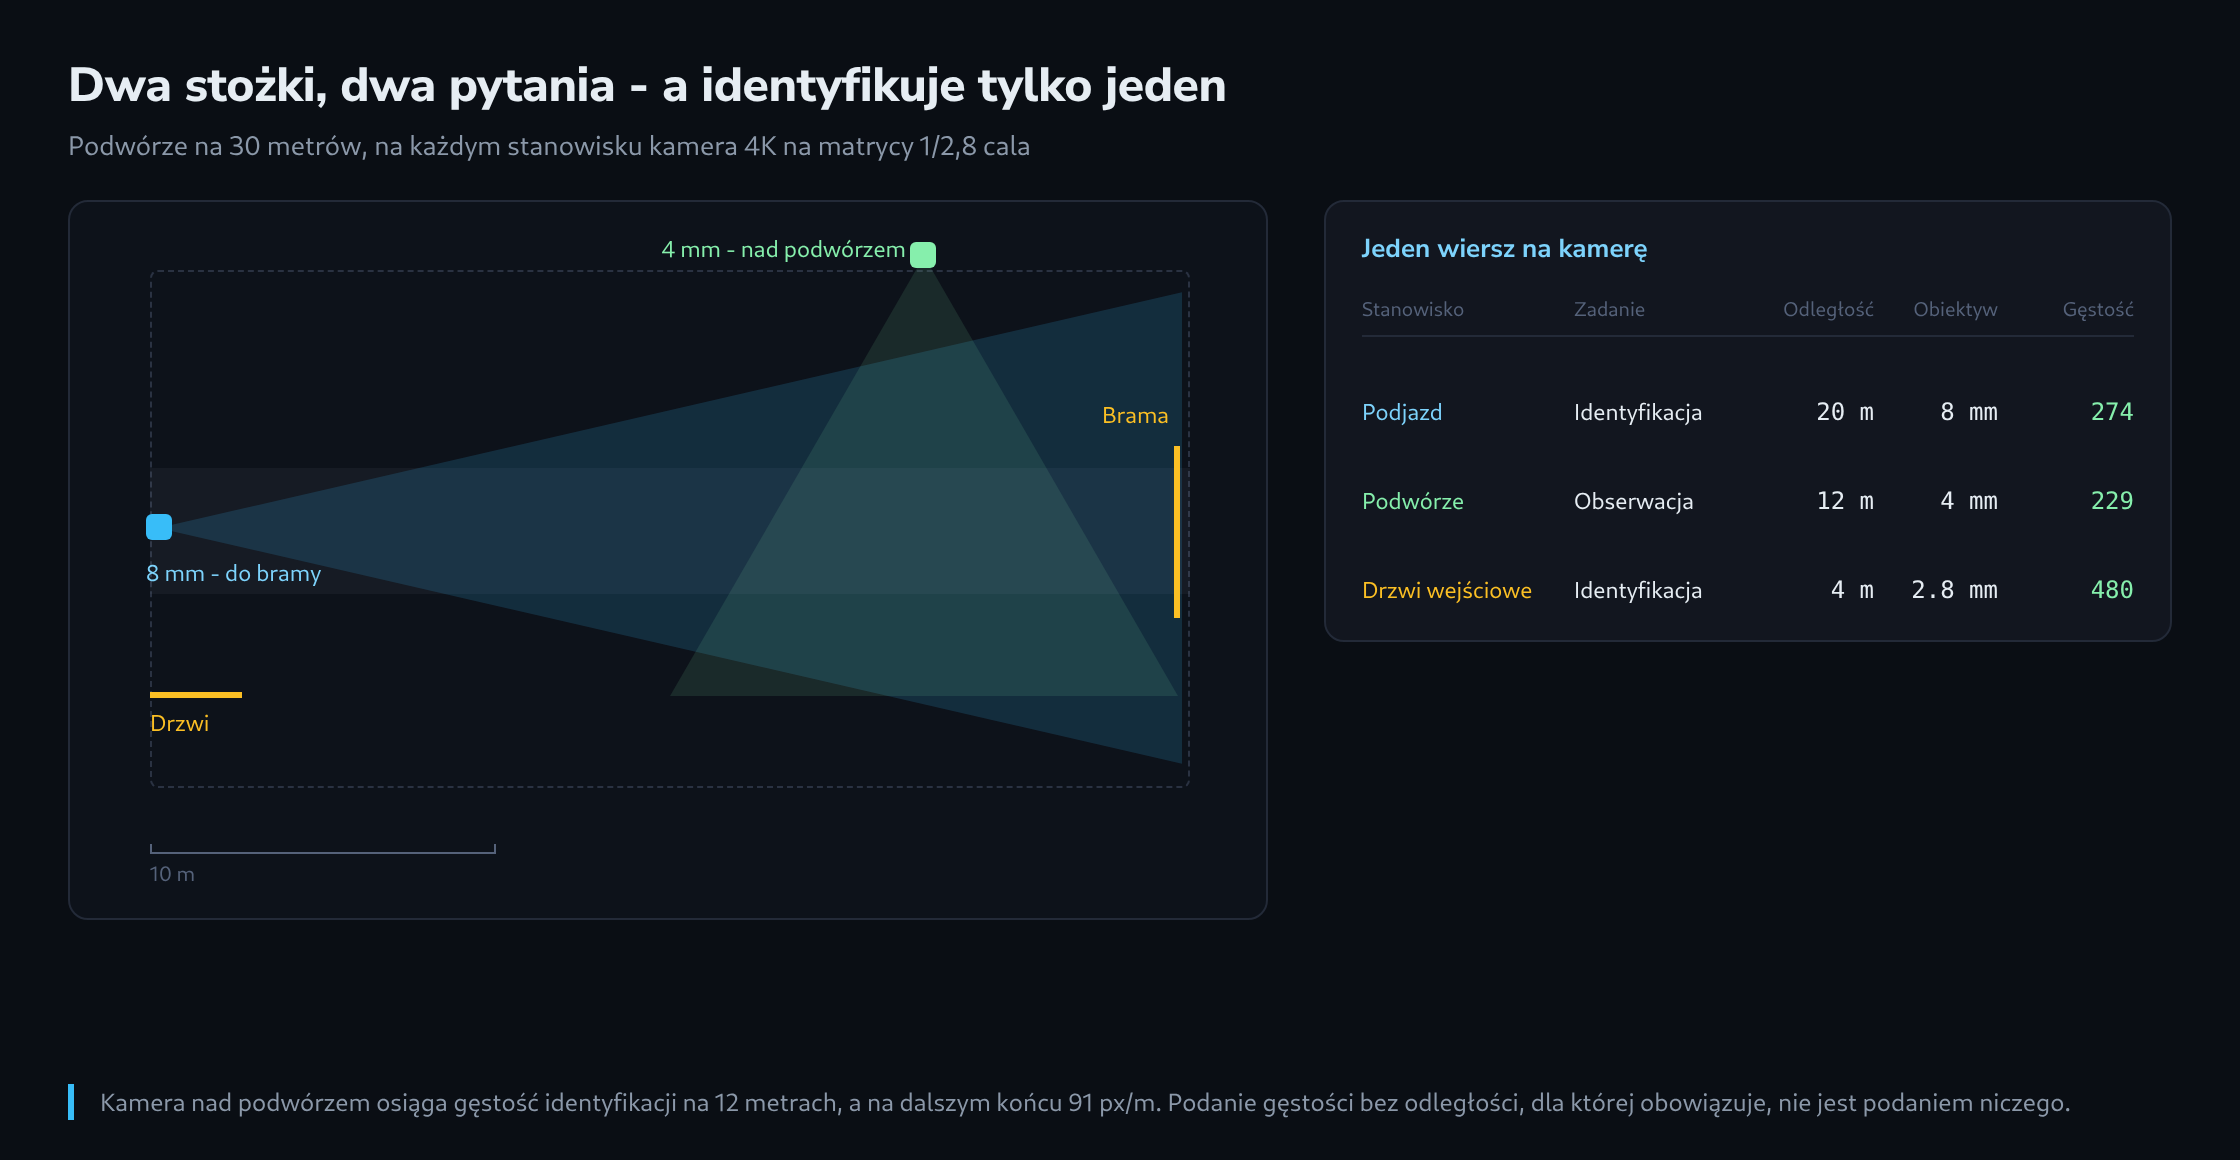
Plan kamer przeżywający montaż to jedna tabela. Jeden wiersz na kamerę, a kolumny to dokładnie podjęte rozstrzygnięcia.
| Stanowisko | Zadanie | Odległość | Obiektyw | Wysokość | Gęstość |
|---|---|---|---|---|---|
| Podjazd do bramy | Identyfikacja | 20 m | 8 mm | 3,0 m | 274 px/m |
| Podwórze, przegląd | Obserwacja | 12 m | 4 mm | 3,5 m | 229 px/m |
| Drzwi wejściowe | Identyfikacja | 4 m | 2,8 mm | 2,6 m | 480 px/m |
Drugi wiersz pokazuje, dlaczego tabela się opłaca. Obiektyw 4 mm osiąga na 12 metrach rachunkowo gęstość identyfikacji – a kamera i tak pozostaje kamerą obserwacyjną, bo na dalszym końcu podwórza, na trzydziestu metrach, ten sam obiektyw daje 91 px/m. Podanie gęstości bez odległości, dla której obowiązuje, nic nie znaczy; dlatego obie kolumny stoją obok siebie.
Do tego samego wiersza należą jeszcze dwa pola, których brakuje w większości planów: który strumień zasila zapis, a który wykrywanie, oraz ile dni ma przechować pamięć. Jedno i drugie to rozstrzygnięcia, jedno i drugie zmienia przepływność, a jedno i drugie jest teraz o wiele tańsze do podjęcia niż po montażu.
Sprawdzenie przed ułożeniem kabla
Plan da się sprawdzić, zanim cokolwiek zostanie zamontowane, a sprawdzenie trwa godzinę.
Aparat w telefonie ma znaną ogniskową równoważną, zwykle około 26 milimetrów w mierze małoobrazkowej, co odpowiada polu poziomemu około 67 stopni. Stanięcie w przewidzianym punkcie montażu i sfotografowanie sceny pokazuje kadr obiektywu około 4 mm na matrycy 1/2,8 cala. To wystarczy, by zobaczyć, czy słup stoi na drodze, czy okno sąsiada leży w kadrze i gdzie stoi słońce o czwartej po południu.
Kadr dłuższego obiektywu tkwi w tym samym zdjęciu: obiektyw 8 mm pokrywa połowę szerokości obiektywu 4 mm, więc prostokąt narysowany na środkowej połowie obrazu pokazuje to, co zobaczy kamera.
Po montażu jeden pomiar rozstrzyga, czy plan się utrzymał. Osoba staje w punkcie identyfikacji, z nagrania wyciągana jest klatka, a twarz mierzona w pikselach. Twarz ma około 16 centymetrów szerokości, więc 250 px/m odpowiada twarzy o szerokości 40 pikseli. Mniej niż 40 oznacza, że poziom został chybiony, cokolwiek obiecywała karta katalogowa.
Ten pomiar warto powtórzyć po ciemku. Gęstość pikseli jest górną granicą w dzień; nocą przysłona się otwiera, szum rośnie, a redukcja szumu wygładza dokładnie te szczegóły, które obiecywała liczba pikseli. Osoba idąca z prędkością 1,4 metra na sekundę przemieszcza się w czasie naświetlania 1/30 sekundy o 4,7 centymetra – przy 274 px/m to trzynaście pikseli rozmycia w poprzek twarzy. Tam, gdzie nocą naprawdę trzeba identyfikować, czas naświetlania należy ograniczyć do 1/100 sekundy, a brakujące światło wziąć z lampy, a nie z dłuższego naświetlania.
Pytania i odpowiedzi
Karta katalogowa podaje pole widzenia w stopniach zamiast szerokości matrycy. Jak wtedy przebiega rachunek?
Bezpośrednio. W pierwszym wzorze artykułu ogniskowa i szerokość matrycy wyznaczają razem tylko jedno: jak szeroka jest scena w danej odległości. Poziome pole widzenia w stopniach opisuje to samo, a rachunek przyjmuje postać szerokość sceny = 2 × odległość × tg(pole widzenia / 2). Dla obiektywu 8 mm na matrycy 1/2,8 cala wychodzi rachunkowo około 39 stopni, a 2 × 20 m × tg(19,3°) daje znów 14,0 metra z przykładowego rachunku.
Podanie w stopniach ma dwie zalety. Po pierwsze, nie wymaga podania wielkości matrycy, bo zawiera już jej wpływ: te same 8 milimetrów przed matrycą dwa razy szerszą dałoby dwukrotnie szerszą scenę, a przy tej samej liczbie pikseli połowę gęstości, dlatego ogniskowej bez podania matrycy nie da się przenieść z jednej kamery na drugą. Po drugie, jest to wartość producenta dla dokładnie tego połączenia obiektywu i matrycy, a więc przy obiektywach szerokokątnych uwzględnia dystorsję, o której prosty wzór nic nie wie. Przy obiektywach zmiennoogniskowych karta katalogowa podaje zwykle oba krańce zakresu; dla planu liczy się pole, na które obiektyw zostanie ostatecznie ustawiony.
Do jakiej odległości sięga identyfikacja przy drzwiach wejściowych z obiektywem 2,8 mm?
Do niecałych 7,7 metra, a rozpoznanie do nieco ponad 15 metrów; obie liczby pochodzą z tego samego rachunku wstecz co przy obiektywie 8 mm. Na 4 metrach obiektyw daje 480 px/m, prawie dwukrotność poziomu identyfikacji, a przy wysokości montażu 2,6 metra kąt wynosi tam 14 stopni, czyli mniej niż granica około 20 stopni.
Czy obliczona gęstość pikseli utrzymuje się w nagraniu, gdy przepływność jest skąpa?
Niekoniecznie. Gęstość pikseli mówi, ile pikseli zajmuje twarz na matrycy; ile z tego zostawi kompresja, rozstrzyga przepływność. Koder, któremu brakuje przepływności, oszczędza najpierw na drobnych szczegółach, a najbardziej tam, gdzie coś się porusza, czyli właśnie na osobie przechodzącej przez bramę. Wynik wygląda jak zbyt mała gęstość, choć obiektyw i odległość się zgadzają.
Dlatego klatkę do pomiaru twarzy wyciąga się z nagrania, a nie z podglądu na żywo, który może pochodzić z innego strumienia, i dlatego strumień oraz liczba dni zapisu stoją w tym samym wierszu co obiektyw i gęstość. Jeśli przepływność zostanie później obniżona, na przykład z powodu kończącej się pamięci, warto powtórzyć pomiar: poziom może przepaść, choć w planie nic się nie zmieniło.
Czy tryb korytarzowy, czyli obraz obrócony do pionu, zmienia gęstość pikseli?
Nie, przy kwadratowych pikselach pozostaje taka sama. Kamerę montuje się w tym celu obróconą o 90 stopni, a szerokość sceny przypada wtedy na krótszy bok matrycy, który ma 2160 zamiast 3840 pikseli. Ponieważ ten bok jest krótszy w tej samej proporcji, gęstość na metr przy tej samej ogniskowej się nie zmienia. Kadr staje się węższy i wyższy, co przy drzwiach albo w korytarzu jest zyskiem, bo mniej pikseli przypada na ściany po bokach, a więcej na wysokość przejścia.
Powiązane artykuły