English
 Deutsch
 Polski
Präsenzerkennung 2.0: mmWave-Radare (LD2410/LD2450) in der Lichtautomatisierung
Teil 3 von 6 der Reihe Home Assistant ohne Cloud

Inhalt
Präsenzerkennung 2.0: mmWave-Radare (LD2410/LD2450) in der Lichtautomatisierung
Ein beim Lesen erlöschendes Licht zeigt häufig den Unterschied zwischen Bewegungs- und Präsenzerkennung. PIR-Sensoren reagieren auf wechselnde Infrarotmuster; Radar kann kleinere Bewegungen erfassen. Die Kombination kann eine Lichtsteuerung verbessern, garantiert jedoch keine lückenlose Abdeckung. Auch LD2410 und LD2450 erfüllen unterschiedliche Aufgaben.
PIR: Bewegung und Temperaturkontrast
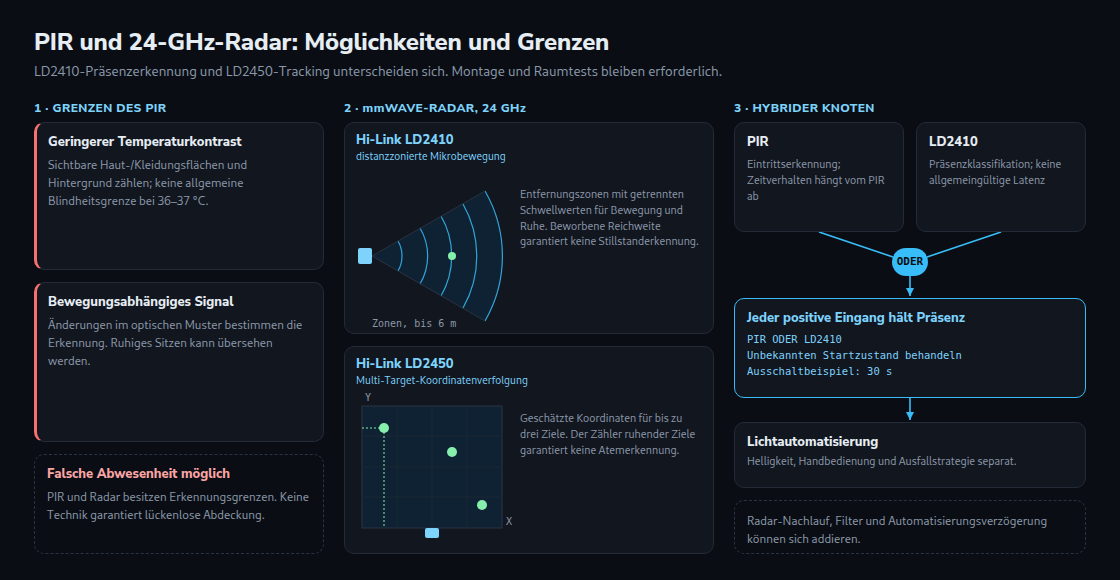
Ein PIR-Sensor erkennt Veränderungen der Infrarotstrahlung innerhalb des optischen Erfassungsmusters. Querbewegungen sind häufig leichter erkennbar als ruhiges Sitzen oder eine direkte Annäherung. Linsengeometrie, Montagehöhe, Bewegung und der Temperaturunterschied zwischen sichtbaren Oberflächen und Hintergrund beeinflussen die Erkennung.
Entscheidend ist nicht einfach die Raumtemperatur im Vergleich zu einer einheitlichen Körperkerntemperatur von 36–37 °C. Kleidung und freie Haut besitzen unterschiedliche Oberflächentemperaturen. Geringerer Kontrast kann die Empfindlichkeit reduzieren; eine allgemeine Temperaturgrenze für „thermische Blindheit“ folgt daraus nicht. Auch PIR-Ausgänge haben gerätespezifische Zeitabläufe. Eine Auslösung ohne jede Latenz ist deshalb keine belastbare Zusage.
LD2410 und LD2450: unterschiedliche Erkennungsaufgaben
Beide Familien arbeiten mit 24-GHz-Radar, häufig als mmWave vermarktet. Bei 24 GHz beträgt die Wellenlänge etwa 12,5 mm; der klassische Millimeterwellenbereich beginnt streng genommen bei 30 GHz. Für die Auswahl sind Signalverarbeitung und Firmware wichtiger als diese Bezeichnung.
LD2410: Der Präsenzsensor unterscheidet bewegte und ruhende Ziele anhand von Entfernungszonen. Getrennte Schwellwerte können unerwünschte Erfassung in bestimmten Distanzbereichen verringern. Die beworbene Reichweite bis ungefähr sechs Meter garantiert keine Erkennung fast bewegungsloser Personen in jedem Abstand und Winkel. Der Status „ruhendes Ziel“ ist eine Präsenzklassifikation, keine medizinische Atemmessung.
LD2450: Das Tracking-Modul liefert geschätzte Koordinaten und Geschwindigkeiten für bis zu drei Ziele. Koordinaten ermöglichen Zonen, sind jedoch weder exakte Positionen noch dauerhafte Personenidentitäten. Das Modul ist vor allem für die Verfolgung bewegter Ziele ausgelegt. ESPHome bietet auch Zähler für ruhende Ziele; diese Bezeichnung belegt keine zuverlässige Erkennung von Atmung oder vollständigem Stillstand. Vor dem Einsatz am Schreibtisch sind Firmware und tatsächliche Sitzpositionen zu prüfen.
ESPHome-Beispiel mit vollständiger Sensoranbindung
Das Fragment setzt ein ESP32-Board mit verfügbaren GPIO16/17 für UART und GPIO14 für PIR voraus. Boardwahl, Netzwerk/API-Konfiguration und Lichtautomatisierung gehören in die umgebende ESPHome-Konfiguration. Radar-TX wird mit ESP-RX verbunden, Radar-RX mit ESP-TX; beide Geräte benötigen eine gemeinsame Masse. Versorgungsspannung, Strombedarf und Logikpegel müssen zum konkreten Modul passen. Ein 5-V-Ausgang darf nicht direkt an einen 3,3-V-GPIO angeschlossen werden.
uart:
id: radar_uart
tx_pin: GPIO17
rx_pin: GPIO16
baud_rate: 256000
parity: NONE
stop_bits: 1
ld2410:
id: room_radar
uart_id: radar_uart
binary_sensor:
- platform: gpio
pin: GPIO14
name: "Room PIR Motion"
id: pir_motion
- platform: ld2410
ld2410_id: room_radar
has_target:
name: "Room Radar Presence"
id: radar_presence
- platform: template
name: "Room Unified Occupancy"
device_class: occupancy
lambda:
if (id(pir_motion).has_state() && id(pir_motion).state)
return true;
if (id(radar_presence).has_state() && id(radar_presence).state)
return true;
if (!id(pir_motion).has_state() || !id(radar_presence).has_state())
return {};
return false;
filters:
- delayed_off: 30sDie Standard-UART-Einstellung des LD2410 lautet 256000 Baud, keine Parität und ein Stoppbit. Eine zuvor geänderte Modul-Baudrate muss zur Konfiguration passen. Die beiden Eingänge werden mit ODER verknüpft; jede positive Meldung hält den Präsenzstatus. Solange nicht beide Zustände bekannt sind, gilt eine fehlende Meldung nicht automatisch als „leer“. Die leere Rückgabe der Lambda-Funktion erhält den letzten Zustand; eine Kommunikationsüberwachung entsteht dadurch nicht.
Die beispielhafte Ausschaltverzögerung von 30 Sekunden beginnt, sobald beide bekannten Eingänge falsch melden. Radar-Nachlauf, PIR-Haltezeit, dieser Filter und eine zusätzliche Home-Assistant-Verzögerung können sich addieren. Das Beispiel erzeugt ausschließlich einen Präsenzsensor; Helligkeitsschwelle, manuelle Übersteuerung und tatsächliche Lichtaktion bleiben separate Aufgaben.
Fragen und Antworten
Hilft eine Ausschaltverzögerung gegen bewegte Vorhänge?
Nein. Eine dauerhaft positive Radarmeldung hält ODER auf wahr; die Ausschaltverzögerung läuft deshalb nicht ab. Montageposition, maximale Reichweite, Zonenschwellwerte oder Koordinatenzonen müssen die unerwünschte Erfassung begrenzen. Eine Entfernungszone unterscheidet keinen Vorhang von einem Stuhl im gleichen Abstand.
Sind übersehene Personen und Erkennung durch Wände möglich?
Beides ist möglich. Ausrichtung, Abschirmung, Reflexionen und Bewegung beeinflussen die Erkennung. Manche Materialien lassen Signale in angrenzende Bereiche gelangen; Wanddurchdringung ist keine allgemeine Eigenschaft jeder Installation. Ventilatoren, Pflanzen, Haustiere und bewegte Stoffe können unerwünschte Reflexionen erzeugen, ohne dass der Sensor diese Quelle tatsächlich als Atmung identifiziert.
Welche Prüfungen gehören zur Inbetriebnahme?
Ein leerer Raum mit laufender Lüftung, Eintritt aus mehreren Richtungen, längeres ruhiges Sitzen, Bewegung im Nachbarraum sowie Sensor- und Netzwerkausfall gehören in den Test. Ein veralteter UART-Wert kann trotz has_state() verfügbar bleiben. Die fertige Automatisierung benötigt deshalb eine separat geprüfte Strategie für Datenalter und Verfügbarkeit. Manuelle Lichtbedienung bleibt sinnvoll. Fragment und Module bilden kein Sicherheits- oder medizinisches Überwachungssystem.
Home Assistant ohne Cloud
- Zigbee2MQTT und ZHA: Ein zuverlässiges Zigbee-Netz planen
- ESPHome und ESP32 in der Praxis: Eigene Cloud-freie Umweltsensoren entwickeln
- Präsenzerkennung 2.0: mmWave-Radare (LD2410/LD2450) in der Lichtautomatisierung
- Lokale Sprachsteuerung in Home Assistant mit Whisper & Piper
- WireGuard & Tailscale DMZ: Sicherer externer Zugriff auf Home Assistant und eigene Server
- Lokales Energiemanagement: Integration von PV-Wechselrichtern und Batteriespeichern über Modbus TCP
Passend dazu