English
 Deutsch
 Polski
Tutorial: Aus einem Grundriss einen Kameraplan mit Objektiv und Montagehöhe machen

Management Summary
Ein Kameraplan übersetzt einen Gebäudegrundriss in die Frage, welche Bereiche sichtbar sein und welche Details erkennbar werden sollen. Das unterstützt die Wahl von Objektiv, Standort und Montagehöhe vor dem Einbau. Eine breite Übersicht und die Wiedererkennung einer Person brauchen unterschiedliche Detailtiefe; ein genauerer Ausschnitt kann zugleich wichtige Wege aus dem Bild verdrängen. Licht, Bewegung und Nachtbedingungen entscheiden mit darüber, ob die gespeicherten Aufnahmen den vorgesehenen Zweck erfüllen.
Inhalt
Ein Kameraplan verbindet jede Position mit einer klaren Aufgabe: den Ablauf im Hof überblicken, Merkmale am Tor erfassen oder eine bekannte Person am Eingang wiedererkennen. Aus dieser Aufgabe folgen der benötigte Bildausschnitt und die erforderlichen Details. Erst danach werden Auflösung, Objektiv und Montagepunkt ausgewählt.
Die Rechnung grenzt geeignete Lösungen ein. Ob die Aufzeichnung die Aufgabe tatsächlich erfüllt, zeigt erst eine Prüfung mit Bewegung, ungünstigem Licht und dem später verwendeten Aufzeichnungsstream.
1. Aufgabe und Normausgabe festhalten
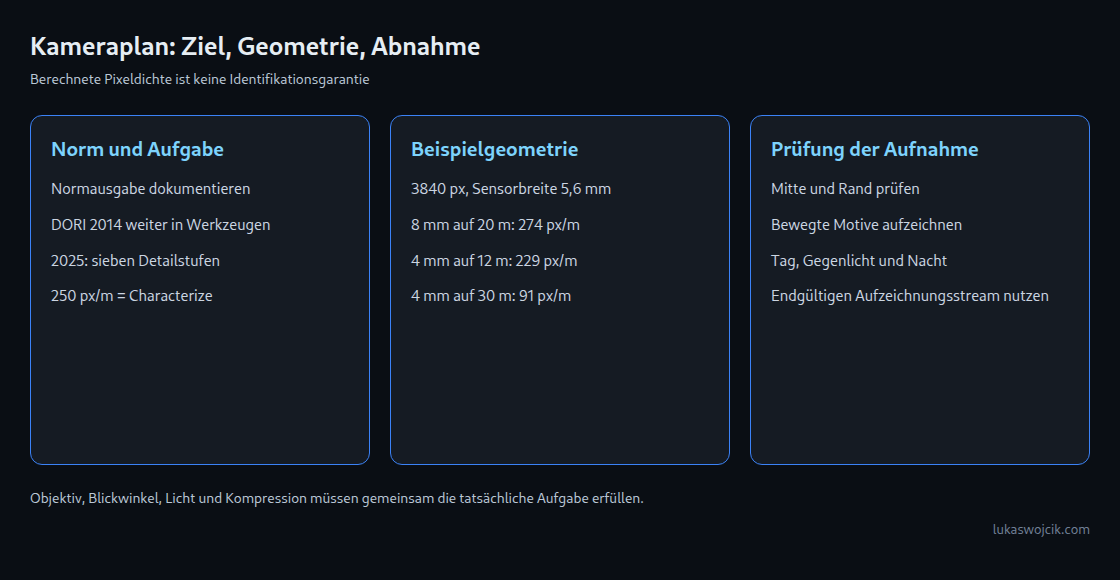
Die verbreiteten DORI-Werte stammen aus dem älteren Modell der IEC 62676-4:2014: Detect 25, Observe 62,5, Recognize 125 und Identify 250 Pixel pro Meter. Diese Zahlen sind keine gleichmäßige Verdopplungsfolge. DORI findet weiterhin Verwendung in Datenblättern und Planungswerkzeugen.
Seit dem 9. Oktober 2025 liegt die zweite Ausgabe IEC 62676-4:2025 vor. Die aktuelle Axis-Erläuterung führt sieben Detailstufen auf. Die englischen Bezeichnungen verhindern eine Verwechslung mit den alten DORI-Namen:
| IEC 62676-4:2025 | px/m |
|---|---|
| Overview | 20 |
| Outline | 40 |
| Discern | 80 |
| Perceive | 125 |
| Characterize | 250 |
| Validate | 500 |
| Scrutinize | 1500 |
Characterize beschreibt sichtbare Merkmale wie Gang und Verhalten. Validate betrifft die Überprüfung bekannter Personen; Scrutinize zielt auf eine deutlich sicherere Identitätszuordnung. Das sind Aufgaben menschlicher Auswertung, keine Erfolgsgarantien.
250 px/m gehören in diesem Modell zu Characterize, nicht zu einer pauschalen Identifikationszusage. Im Plan müssen Normausgabe, konkrete Aufgabe und Zielwert zusammenstehen. Die Detailstufen beschreiben menschliche Auswertung sichtbarer Bilder; automatische Analyse und Wärmebildsysteme benötigen passende eigene Anforderungen.
Auch ein erfüllter Pixelwert garantiert kein brauchbares Gesicht oder Kennzeichen. Die Aufnahmerichtung, Verdeckung und Bildqualität bleiben entscheidend. Der hier verwendete Zielwert 250 px/m dient der Beispielrechnung und ist keine allgemeine Empfehlung für jede Identifikationsaufgabe.
2. Die Prüfbereiche im Grundriss markieren
Im maßstäblichen Plan werden Zielbereiche, mögliche Wege, Sichtbehinderungen und Montagepunkte eingetragen. Ein Durchgang kann einen gezielten Detailblick benötigen, während eine andere Kamera den Ablauf im Hof dokumentiert. Anzahl und Lage ergeben sich aus den Anforderungen; eine feste Zahl von zwei oder drei Kameras lässt sich daraus nicht ableiten.
Jeder Zielbereich erhält eine nahe und eine ferne Grenze. Zusätzlich zählen Beleuchtung, niedriger Sonnenstand, Glasflächen, Reflexionen und mögliche Verdeckungen. Ausrichtung und Abschirmung können Gegenlicht reduzieren. Wide Dynamic Range (WDR) soll Details in hellen und dunklen Bildbereichen gleichzeitig sichtbar halten. WDR kann helfen, ersetzt aber keine Prüfung und bringt je nach Verfahren selbst Bewegungsartefakte mit. Eine pauschale Verbesserung um ein oder zwei Blenden ist keine belastbare Geräteangabe.
Unerwünschte Bildbereiche wie Nachbarfenster werden bereits bei der Planung berücksichtigt. Die technische Abdeckung allein entscheidet nicht über eine zulässige Erfassung.
3. Bildbreite und Pixeldichte berechnen
Für ein vereinfachtes, verzeichnungsfreies Modell gelten folgende Beziehungen. W ist die Szenenbreite in Metern, d die axiale Entfernung zur betrachteten Ebene, S die aktive Sensorbreite und f die Brennweite in derselben Einheit. N bezeichnet die horizontale Pixelzahl des tatsächlich verwendeten Bildes, P die Pixeldichte. HFOV ist der horizontale Bildwinkel; die Tangensfunktion muss zur verwendeten Winkeleinheit passen.
W = d × S / f
P = N / W
W = 2 × d × tan(HFOV / 2)
Das Modell betrachtet eine Ebene senkrecht zur optischen Achse. Bei schrägen Zielbereichen, starken Weitwinkeln oder entzerrten Bildern reicht ein einzelner Entfernungswert nicht. Ein Hersteller-Bildwinkel beschreibt die äußere Abdeckung, garantiert aber keine gleichmäßige lokale Pixeldichte bis zum Rand.
Für das Beispiel werden 5,6 mm aktive Sensorbreite und 3840 Pixel im Aufzeichnungsbild angenommen. Die Bezeichnung 1/2,8 Zoll ist ein optisches Format und legt die aktive Breite nicht für jede Kamera exakt fest. Die tatsächlich verwendete Sensorfläche und mögliche Ausschnitte stehen in den jeweiligen Gerätedaten.
N = 3840 px; S = 5,6 mm; d = 20 m
W_max (P = 250 px/m) = 3840 / 250 = 15,36 m
f_min = 20 × 5,6 / 15,36 = 7,29 mm

f = 8,0 mm: W = 14,00 m; P = 274,3 px/m
f = 6,0 mm: W = 18,67 m; P = 205,7 px/m
f = 2,8 mm: W = 40,00 m; P = 96,0 px/m
Ein 8-mm-Objektiv überschreitet im Modell den gewählten Zielwert auf 20 m. Gleichzeitig muss der vollständige Pflichtbereich innerhalb der 14 m Bildbreite bleiben. Die nächstgrößere Brennweite ist deshalb nicht automatisch die richtige Bestellung: Mehr Detail kann wichtige Wege aus dem Bild drängen. Ein Varioobjektiv besitzt eine verstellbare Brennweite und erleichtert die Anpassung des Ausschnitts, ersetzt aber keine Kontrolle des endgültigen Ausschnitts.
Mit denselben Annahmen erreicht das 8-mm-Objektiv rechnerisch 250 px/m bis etwa 21,9 m, 500 px/m bis 11,0 m und 1500 px/m bis 3,7 m. Diese Werte markieren geometrische Dichteschwellen, keine garantierten Identifikationsentfernungen.
4. Montagehöhe und Blickrichtung prüfen
Hohe Pixeldichte hilft wenig, wenn hauptsächlich der Scheitel sichtbar ist. Für den Blick auf einen Zielpunkt ergibt sich der vertikale Winkel α aus Kamerahöhe H, Zielhöhe h und waagerechtem Abstand D:
α = atan((H − h) / D)
H = 3,0 m; h = 1,6 m

D = 20 m: 4,0°
D =  5 m: 15,6°
D =  2 m: 35,0°
Die Zahlen bewerten noch keine reale Gesichtserkennung. Ein seitlicher Blick oder ein abgewandtes Gesicht kann trotz flachem Vertikalwinkel ungeeignet sein. Eine Grenze von 20 Grad ist außerdem kein Rechenweg zu einer pauschalen Montagehöhe von 2,5 bis 3,5 m: Bei 20 m Abstand und 1,6 m Zielhöhe ergäbe diese Winkelgrenze rechnerisch rund 8,88 m. Die tatsächliche Höhe folgt aus Sicht, benötigtem Detail, Manipulationsschutz und sicherer Montage.
Auch die Infrarotreichweite benötigt ein konkretes Geräteprofil. Abstrahlwinkel, Leistung, Reflexionen und Objektoberflächen beeinflussen das Ergebnis. Aus einer Angabe von 30 m folgt weder eine universelle Messung am engsten Objektiv noch eine allgemeine Drittelreichweite im Weitwinkel.
5. Jede Zielentfernung dokumentieren
Die folgende Tabelle verwendet weiterhin das vereinfachte Modell mit 5,6 mm Sensorbreite und 3840 Bildpunkten. Die Aufgaben sind Planungsziele; eine Abnahme steht jeweils noch aus.
| Standort / Aufgabe | Entfernung | Objektiv | Höhe | px/m |
|---|---|---|---|---|
| Tor / Details | 20 m | 8 mm | 3,0 m | 274 |
| Hof / Übersicht | 12 m | 4 mm | 3,5 m | 229 |
| Hof / Übersicht | 30 m | 4 mm | 3,5 m | 91 |
| Eingang / Details | 4 m | 2,8 mm | 2,6 m | 480 |
Die Übersichtskamera erreicht auf 12 m rund 229 px/m und damit bereits dort nicht den Beispielwert 250. Auf 30 m bleiben etwa 91 px/m. Eine einzelne Dichteangabe für den gesamten Hof wäre irreführend. Der Eingangswert 480 liegt ebenfalls unter 500; ein höherer Zielwert erfordert eine andere Auslegung.
In den vollständigen Plan gehören zusätzlich Aufzeichnungsstream, Analysestream, Bildrate, Kompression, Beleuchtung, Abnahmekriterium und Aufbewahrungsdauer. Längere Aufbewahrung erhöht bei gleicher Bitrate den Speicherbedarf; die Dauer ändert die Bitrate nicht von selbst. Ein 1920-Pixel-Stream hat bei gleichem Bildausschnitt nur die halbe horizontale Dichte eines 3840-Pixel-Streams.
6. Die aufgezeichnete Bewegung abnehmen
Eine Smartphoneaufnahme hilft bei der Suche nach Hindernissen und unerwünschten Bildbereichen. Als genaue Objektivsimulation taugt ein pauschaler Kleinbildäquivalentwert nicht: Seitenverhältnis, Stabilisierung, Beschnitt und Aufnahmeformat verändern den Ausschnitt. Ein mittiger Zuschnitt auf halbe Breite zeigt nur unter passenden Projektions- und Formatannahmen den Ausschnitt einer verdoppelten Brennweite.
Zur Abnahme gehört die spätere Aufzeichnung in voller Ausgabeauflösung. Ein bekanntes Maß im Zielbereich erlaubt eine lokale Pixelmessung. Die oft verwendeten 16 cm Gesichtsbreite sind eine Modellannahme: 250 px/m ergeben dann 40 Pixel, aber weder haben alle Gesichter diese Breite noch beweisen 40 Pixel die geforderte Bildqualität.
Geometrische Pixeldichte bleibt auch nachts dieselbe, solange Ausschnitt und Auflösung gleich bleiben. Sichtbare Details können trotzdem durch Rauschen, Fokus, Kompression und Bewegungsunschärfe verloren gehen. Für annähernd gleichförmige Querbewegung gilt:
Unschärfe (px) ≈ Quergeschwindigkeit (m/s) × Belichtungszeit (s) × Pixeldichte (px/m)

1,4 m/s × 1/30 s  × 274 px/m = 12,8 px
1,4 m/s × 1/100 s × 274 px/m =  3,8 px
1,4 m/s × 1/250 s × 274 px/m =  1,5 px
Damit ist 1/100 Sekunde keine universelle Grenze für ausreichend scharfe Bilder. Die zulässige Unschärfe und die Bewegung bestimmen die nötige Belichtungszeit; kürzere Zeiten benötigen entsprechend ausreichendes Licht. Stillstehende Testpersonen allein prüfen diesen Fall nicht.
Die Prüfliste umfasst Mitte und Rand des Zielbereichs, nahe und ferne Position, Tageslicht, Gegenlicht, Nacht sowie typische Bewegung. Nach Änderungen an Zoom, Auflösung, Kompression oder Beleuchtung ist die betroffene Prüfung zu wiederholen. Das Ergebnis gehört mit Einstellungen und Beispielaufnahmen zum Plan.
Fragen und Antworten
Warum zeigt ein Planungswerkzeug noch DORI?
Werkzeugversion und Normmodell können auseinanderliegen. Das Axis-Whitepaper vom September 2026 beschreibt für Site Designer weiterhin DORI-Vorgaben von 2014 und die Möglichkeit, Werte der Ausgabe 2025 manuell einzutragen. Eine grüne Fläche ohne Angabe von Modell und Zielwert ist kein ausreichender Nachweis.
Bleibt die Pixeldichte im Korridorformat gleich?
Bei echter Drehung um 90 Grad, quadratischen Pixeln und unverändertem Maßstab bleibt die lokale Dichte gleich. Bildbreite und Bildhöhe tauschen dabei ihre Rolle. Ein zusätzlicher Beschnitt oder eine Skalierung im Kameramodus kann das Ergebnis ändern und benötigt eine erneute Prüfung.
Genügt ein scharfes Livebild?
Entscheidend ist der später ausgewertete Stream. Ein Livebild kann eine andere Auflösung oder Kompression besitzen. Die Abnahme erfolgt deshalb an der tatsächlichen Aufzeichnung einschließlich bewegter Motive unter ungünstigem Licht.
Passend dazu