English
 Deutsch
 Polski
Tutorial: Aus einem Grundriss einen Kameraplan mit Objektiv und Montagehöhe machen

Inhalt
Ein Kameraplan, der mit der Anzahl der Kameras beginnt, erzeugt Abdeckung und keine Beweise. Ein Plan, der mit einem Satz je Standort beginnt, erzeugt weniger Kameras und brauchbares Material.
Der Satz hat immer dieselbe Form: An dieser Stelle muss dies beweisbar sein. Alles danach – Objektiv, Auflösung, Montagehöhe, Winkel – folgt aus diesem Satz durch Rechnen, und das Rechnen passt auf eine Seite.
Von der Frage ausgehen, nicht von der Kamera
Vier Stufen der Brauchbarkeit sind in EN 62676-4 festgelegt, bekannt unter ihren englischen Anfangsbuchstaben: detect, observe, recognise, identify. Jede ist eine Pixeldichte, gemessen quer über die Szene, und die Schritte dazwischen sind Faktor zwei.
| Stufe | Dichte | Was die Aufnahme trägt |
|---|---|---|
| Entdecken | 25 px/m | Da ist etwas, und es bewegt sich |
| Beobachten | 62 px/m | Was geschieht: jemand geht, jemand trägt etwas |
| Wiedererkennen | 125 px/m | Eine bekannte Person lässt sich dem Bild zuordnen |
| Identifizieren | 250 px/m | Eine unbekannte Person lässt sich so beschreiben, dass sie auffindbar ist |
Welche Stufe nötig ist, ist eine Frage an den Ort, nicht an das Budget. Ein Hof braucht Beobachtung, denn die brauchbare Frage lautet dort: Was ist passiert. Ein Tor, eine Haustür, eine Kasse, ein Flur ohne Alternativweg – dort braucht es Identifizierung, denn die brauchbare Frage lautet: Wer.
Diese Unterscheidung hält den Plan klein. Identifizierung ist teuer und gelingt nur über eine kurze Strecke; Beobachtung ist günstig und deckt viel ab. Ein Plan, in dem jede Kamera identifiziert, ist ein nicht zu Ende gedachter Plan – und endet meist als Plan, in dem keine es tut.
Die Punkte im Plan markieren
Der erste Durchgang über einen Grundriss oder Lageplan geschieht ohne jeden Gedanken an eine Kamera. Drei Markierungen genügen.
Ein Kreuz kommt an jede Stelle, die alle passieren müssen: Tor, Eingangstür, Treppenhaus, Tresen. Das sind die Identifizierungspunkte, und es sind weniger, als erwartet – ein Grundstück hat meist zwei oder drei, nicht acht.
Eine Schraffur kommt über alles, was beobachtet und nicht aufgelöst werden muss: Hof, Parkfläche, Lagerbereich. Beobachtungsstufe, weites Objektiv, wenige Kameras.
Und ein Pfeil kommt an jede Stelle, an der die Sonne flach steht. Eine Kamera, die nach Westen auf eine Glastür schaut, hat nachmittags ein helles Rechteck und davor eine Silhouette, und daran ändert kein Objektiv etwas. Ein grosser Dynamikumfang erweitert die Toleranz um ein bis zwei Blenden; die Kamera so zu drehen, dass das Licht von hinten kommt, beseitigt das Problem.
Von der Aufgabe zum Objektiv
Zwei Formeln verbinden die Markierung im Plan mit der Position auf der Bestellung. Die erste macht aus der Brennweite eine Breite, die zweite aus dieser Breite eine Dichte.
Szenenbreite = Entfernung × Sensorbreite / Brennweite
Pixeldichte  = waagerechte Pixel / Szenenbreite
Einmal durchgerechnet, mit einem üblichen Sensor von 1/2,8 Zoll – 5,6 Millimeter breit – und einer 4K-Kamera mit 3840 Pixeln in der Breite. Das Tor liegt 20 Meter vom Montagepunkt entfernt, und Identifizierung ist gefordert.
nötige Breite    = 3840 px / 250 px/m           = 15,4 m
nötige Brennweite = 20 m × 5,6 mm / 15,4 m      =  7,3 mm

mit 8-mm-Objektiv:   20 × 5,6 / 8   = 14,0 m  →  274 px/m   identifizieren
mit 6-mm-Objektiv:   20 × 5,6 / 6   = 18,7 m  →  206 px/m   wiedererkennen
mit 2,8-mm-Objektiv: 20 × 5,6 / 2,8 = 40,0 m  →   96 px/m   beobachten
Zu bestellen ist die nächstgrössere Brennweite über 7,3, denn ein etwas zu langes Objektiv verengt nur das Bildfeld, ein etwas zu kurzes dagegen kostet eine ganze Stufe. Und dieselbe Rechnung rückwärts liefert die zweite nützliche Zahl: Mit dem 8-mm-Objektiv hält die Identifizierung bis 21,9 Meter und das Wiedererkennen bis 43,8. Dieses Zahlenpaar gehört in den Plan, denn es sagt, wo die Kamera ihre Aufgabe verliert.
Eine Korrektur, die leicht vergessen wird: Eine Person, die das Bildfeld schräg quert, ist weiter entfernt als der Punkt im Plan. Die Entfernung zum hinteren Rand des Durchgangs zu messen statt zu seiner Mitte kostet nichts und verhindert eine Kamera, die nur in der Türmitte identifiziert.
Montagehöhe und Winkel
Die Pixeldichte setzt voraus, dass das Motiv quer im Bild erscheint. Eine hoch montierte und steil nach unten gerichtete Kamera sieht einen Scheitel in hervorragender Dichte und identifiziert niemanden – und keine Rechnung des vorigen Abschnitts bemerkt das.
Zwei Regeln decken das ab. Am Identifizierungspunkt sollte der Winkel zwischen Kameraachse und Waagerechten unter etwa 20 Grad bleiben – bei 20 Metern Entfernung und einer Gesichtshöhe von 1,6 Metern liegt die Kamera damit zwischen 2,5 und 3,5 Metern hoch. Und eine Kamera unter 2,5 Metern ist in Reichweite, was ein Problem anderer Art ist.
Winkel = atan( (Montagehöhe − 1,6 m) / Entfernung )

3,0 m auf 20 m  →  4,0°    gut
3,0 m auf  5 m  → 15,6°    noch vertretbar
3,0 m auf  2 m  → 35,0°    Scheitel statt Gesicht
Die letzte Zeile ist der übliche Fehlgriff an einer Eingangstür: Die Kamera sitzt über der Tür und blickt auf die Person hinab, die darin steht. Die Abhilfe ist keine bessere Kamera, sondern eine andere Position – gegenüber der Tür statt darüber, weit genug entfernt, damit der Winkel flach bleibt.
Die Infrarotreichweite verdient denselben Argwohn wie die Pixeldichte. Eine Angabe von 30 Metern wird mit dem engsten Objektiv gemessen, das das Gehäuse hergibt; derselbe Strahler über ein 90-Grad-Feld reicht vielleicht ein Drittel so weit, weil dasselbe Licht über die neunfache Fläche verteilt wird.
Den Plan aufschreiben
Ein Kameraplan, der die Montage übersteht, ist eine Tabelle. Eine Zeile je Kamera, und die Spalten sind genau die getroffenen Entscheidungen.
| Standort | Aufgabe | Entfernung | Objektiv | Höhe | Dichte |
|---|---|---|---|---|---|
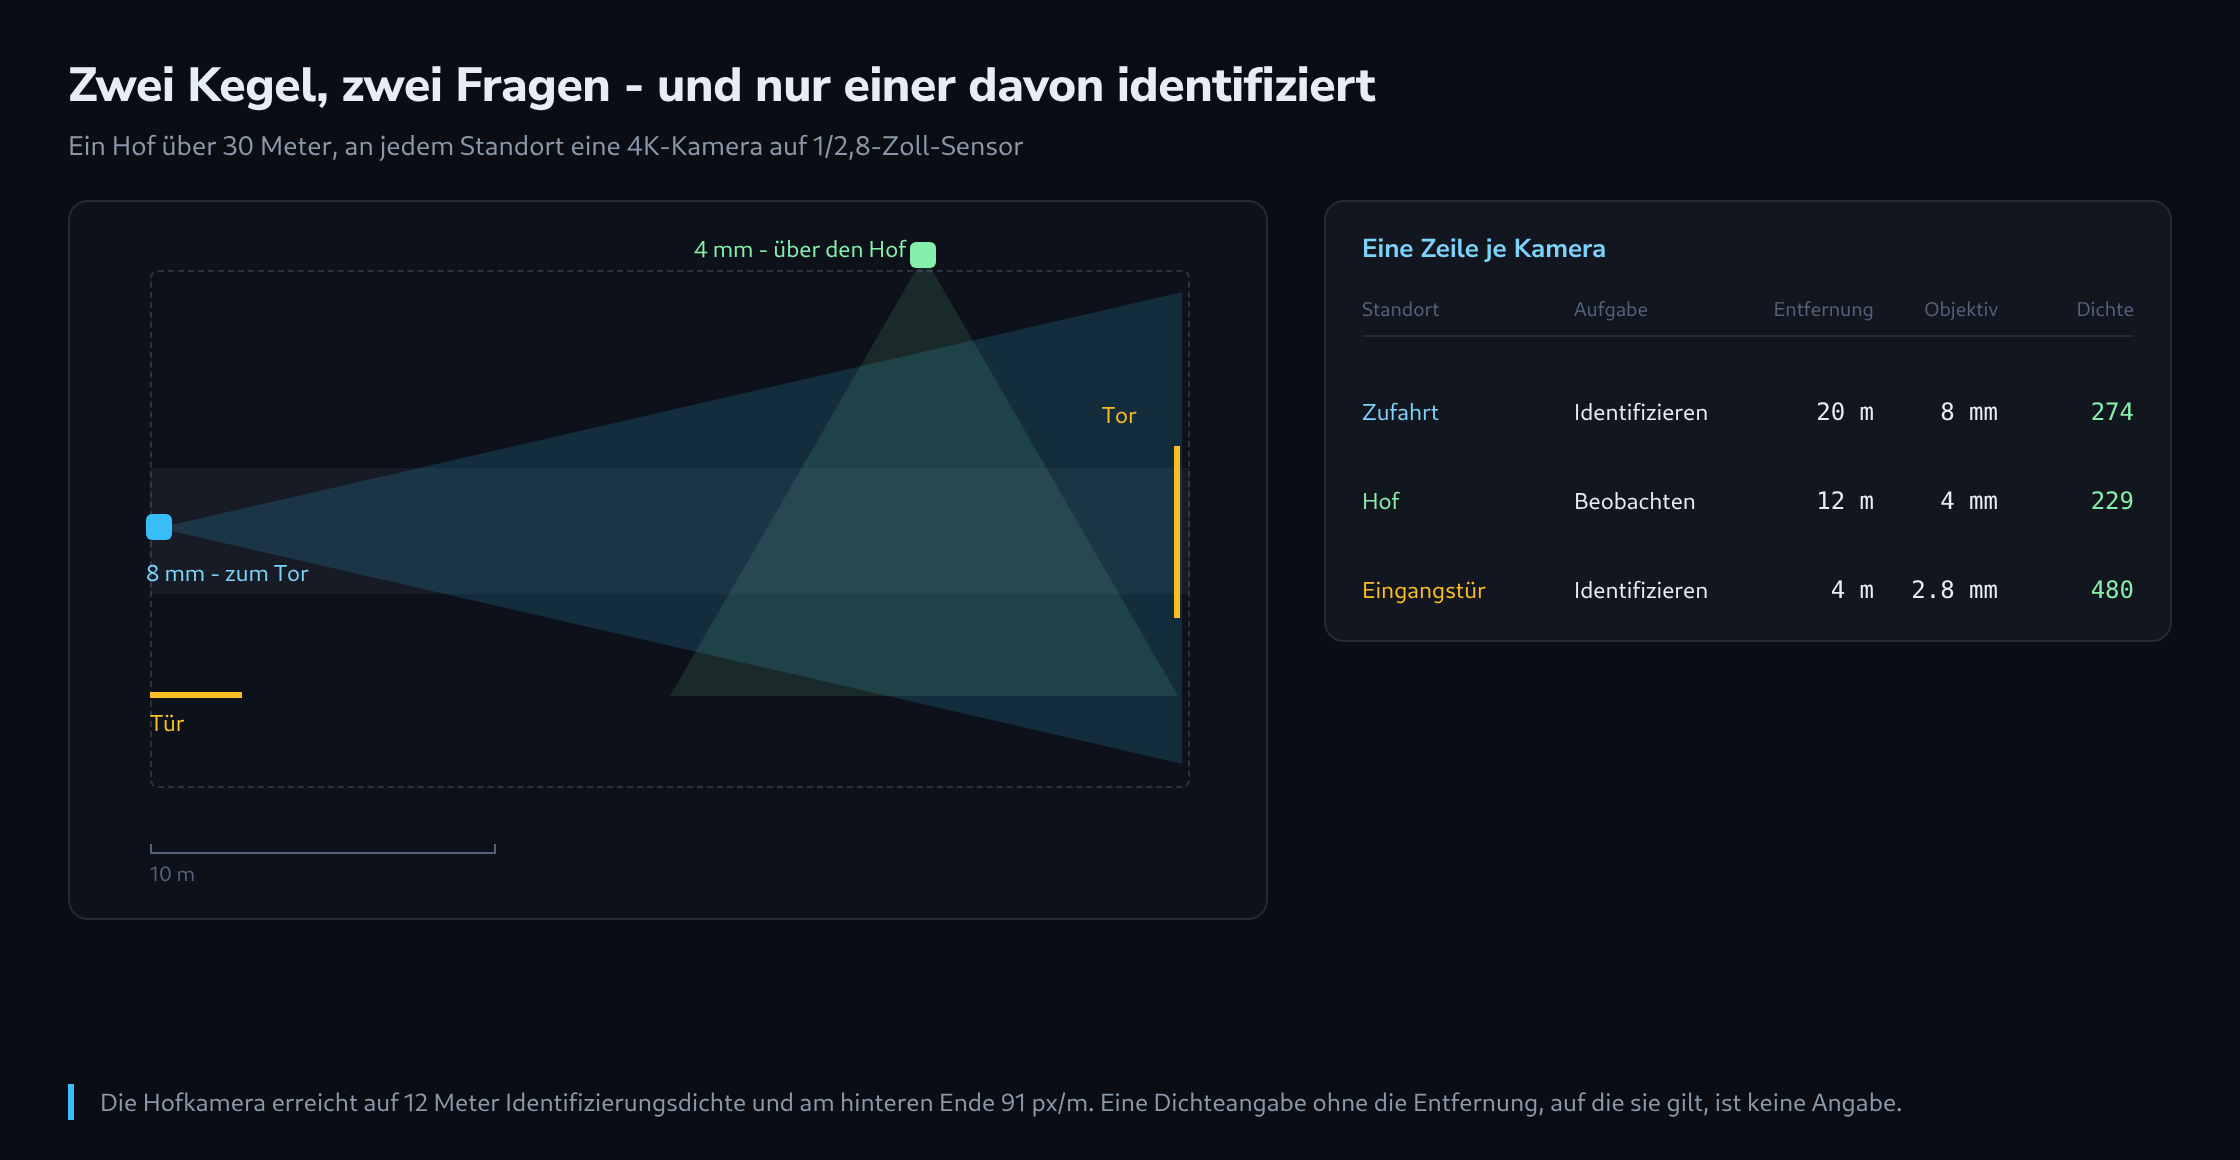
| Zufahrt zum Tor | Identifizieren | 20 m | 8 mm | 3,0 m | 274 px/m |
| Hof, Übersicht | Beobachten | 12 m | 4 mm | 3,5 m | 229 px/m |
| Eingangstür | Identifizieren | 4 m | 2,8 mm | 2,6 m | 480 px/m |
Die zweite Zeile zeigt, warum sich die Tabelle lohnt. Ein 4-mm-Objektiv erreicht auf 12 Meter rechnerisch Identifizierungsdichte – und die Kamera bleibt trotzdem eine Beobachtungskamera, denn am hinteren Ende des Hofs, auf dreissig Meter, liefert dasselbe Objektiv 91 px/m. Eine Dichteangabe ohne die Entfernung, auf die sie gilt, bedeutet nichts; deshalb stehen beide Spalten nebeneinander.
Zwei weitere Felder gehören in dieselbe Zeile und fehlen in den meisten Plänen: welcher Stream die Aufzeichnung speist und welcher die Erkennung, und wie viele Tage der Speicher vorhalten muss. Beides sind Entscheidungen, beides verändert die Bitrate, und beides ist jetzt weit billiger zu treffen als nach der Montage.
Prüfen, bevor das Kabel liegt
Der Plan lässt sich prüfen, bevor irgendetwas montiert ist, und die Prüfung dauert eine Stunde.
Eine Handykamera hat eine bekannte äquivalente Brennweite, meist um 26 Millimeter im Kleinbildmass, was einem waagerechten Bildfeld von rund 67 Grad entspricht. Am vorgesehenen Montagepunkt zu stehen und die Szene zu fotografieren, zeigt den Bildausschnitt eines etwa 4 mm langen Objektivs auf einem 1/2,8-Zoll-Sensor. Das genügt, um zu sehen, ob eine Säule im Weg steht, ob das Nachbarfenster im Bild liegt und wo die Sonne um vier Uhr nachmittags steht.
Der Ausschnitt eines längeren Objektivs steckt in derselben Aufnahme: Ein 8-mm-Objektiv deckt die halbe Breite eines 4-mm-Objektivs ab, ein Rechteck über der mittleren Hälfte des Bildes zeigt also, was die Kamera sehen wird.
Nach der Montage klärt eine einzige Messung, ob der Plan gehalten hat. Eine Person stellt sich an den Identifizierungspunkt, aus der Aufzeichnung wird ein Standbild gezogen, und das Gesicht wird in Pixeln gemessen. Ein Gesicht ist etwa 16 Zentimeter breit, 250 px/m entsprechen also einem Gesicht von 40 Pixeln Breite. Weniger als 40 heisst: Die Stufe wurde verfehlt, was auch immer das Datenblatt versprochen hat.
Diese Messung lohnt sich im Dunkeln zu wiederholen. Die Pixeldichte ist eine Obergrenze bei Tag; nachts öffnet die Blende, das Rauschen steigt, und die Rauschminderung glättet genau die Feinheiten weg, die die Pixelzahl versprochen hatte. Eine Person, die mit 1,4 Metern je Sekunde geht, bewegt sich während einer Belichtung von 1/30 Sekunde um 4,7 Zentimeter – bei 274 px/m sind das dreizehn Pixel Unschärfe quer durch ein Gesicht. Wo nachts wirklich identifiziert werden muss, gehört die Verschlusszeit auf 1/100 Sekunde begrenzt und das fehlende Licht aus einer Leuchte statt aus einer längeren Belichtung.
Fragen und Antworten
Das Datenblatt nennt das Bildfeld in Grad statt der Sensorbreite. Wie lässt sich damit rechnen?
Direkt. Brennweite und Sensorbreite bestimmen in der ersten Formel des Artikels zusammen nur eines: wie breit die Szene in einer bestimmten Entfernung ist. Das waagerechte Bildfeld in Grad beschreibt dasselbe, und die Rechnung lautet dann Szenenbreite = 2 × Entfernung × tan(Bildfeld / 2). Für das 8-mm-Objektiv auf dem 1/2,8-Zoll-Sensor sind das rechnerisch rund 39 Grad, und 2 × 20 m × tan(19,3°) ergibt wieder die 14,0 Meter aus der Beispielrechnung.
Die Gradangabe hat zwei Vorteile. Erstens kommt sie ohne Angabe der Sensorgröße aus, weil sie deren Wirkung schon enthält: Dieselben 8 Millimeter vor einem doppelt so breiten Sensor ergäben die doppelte Szenenbreite und bei gleicher Pixelzahl die halbe Dichte, weshalb eine Brennweite ohne Sensorangabe nicht von einer Kamera auf eine andere übertragbar ist. Zweitens ist sie die Angabe des Herstellers für genau diese Kombination aus Objektiv und Sensor, bei weitwinkligen Objektiven also einschließlich der Verzeichnung, die die einfache Formel nicht kennt. Bei Varioobjektiven nennt das Datenblatt meist beide Enden des Bereichs; für den Plan zählt das Bildfeld, auf das das Objektiv am Ende eingestellt wird.
Bis zu welcher Entfernung reicht die Identifizierung an der Eingangstür mit dem 2,8-mm-Objektiv?
Bis knapp 7,7 Meter, das Wiedererkennen bis gut 15 Meter; beides folgt aus derselben Rückwärtsrechnung wie beim 8-mm-Objektiv. Auf 4 Meter liefert das Objektiv 480 px/m, fast das Doppelte der Identifizierungsstufe, und bei 2,6 Metern Montagehöhe liegt der Winkel dort bei 14 Grad, also unter der Grenze von etwa 20 Grad.
Bleibt die errechnete Pixeldichte in der Aufzeichnung erhalten, wenn die Bitrate knapp ist?
Nicht zwingend. Die Pixeldichte sagt, wie viele Bildpunkte ein Gesicht auf dem Sensor belegt; wie viel davon die Kompression übrig lässt, entscheidet die Bitrate. Ein Encoder, dem die Bitrate nicht reicht, spart zuerst an feinen Strukturen, und am stärksten dort, wo sich etwas bewegt, also genau an einer Person, die durch das Tor geht. Das Ergebnis sieht aus wie eine zu geringe Dichte, obwohl Objektiv und Entfernung stimmen.
Deshalb stammt das Standbild für die Gesichtsmessung aus der Aufzeichnung und nicht aus dem Livebild, das aus einem anderen Stream kommen kann, und deshalb stehen Stream und Speichertage in derselben Zeile wie Objektiv und Dichte. Wird die Bitrate später gesenkt, etwa weil der Speicher knapp wird, lohnt sich die Messung noch einmal: Die Stufe kann verloren gehen, ohne dass sich am Plan etwas geändert hat.
Ändert der Korridormodus, also das hochkant gedrehte Bild, die Pixeldichte?
Nein, bei quadratischen Bildpunkten bleibt sie gleich. Die Kamera wird dafür um 90 Grad gedreht montiert, und die Breite der Szene fällt dann auf die kurze Sensorseite mit 2160 statt 3840 Pixeln. Weil diese Seite im selben Verhältnis kürzer ist, ergibt sich bei gleicher Brennweite dieselbe Dichte je Meter. Das Bild wird schmaler und höher, was an einer Tür oder in einem Flur ein Gewinn ist, weil weniger Pixel auf die Wände links und rechts entfallen und mehr auf die Höhe des Durchgangs.
Passend dazu