

 English
 Deutsch
 Polski
Tutorial: Jak z rzutu budynku zrobić plan kamer z obiektywem i wysokością montażu

Management Summary
Plan kamer przekłada rzut budynku na decyzję o widocznych obszarach i szczegółach potrzebnych w obrazie. Pomaga dobrać obiektyw, miejsce i wysokość montażu przed instalacją sprzętu. Ogólny widok terenu i rozpoznanie osoby wymagają różnej szczegółowości, więc dokładniejszy obraz jednego miejsca może wykluczyć ważną trasę z kadru. Oświetlenie, ruch i warunki nocne współdecydują o tym, czy zapisane nagranie spełnia zakładany cel obserwacji.
Spis treści
Plan kamer przypisuje każdemu stanowisku konkretne zadanie: odtworzenie przebiegu zdarzeń na podwórzu, uchwycenie cech przy bramie albo rozpoznanie znanej osoby przy wejściu. Z tego wynikają potrzebny kadr i poziom szczegółów. Dopiero potem następuje wybór rozdzielczości, obiektywu i miejsca montażu.
Obliczenia zawężają wybór odpowiednich konfiguracji. Rzeczywistą przydatność nagrania potwierdza dopiero próba z ruchem, trudnym oświetleniem i strumieniem przeznaczonym do zapisu.
1. Zapis zadania i wydania normy
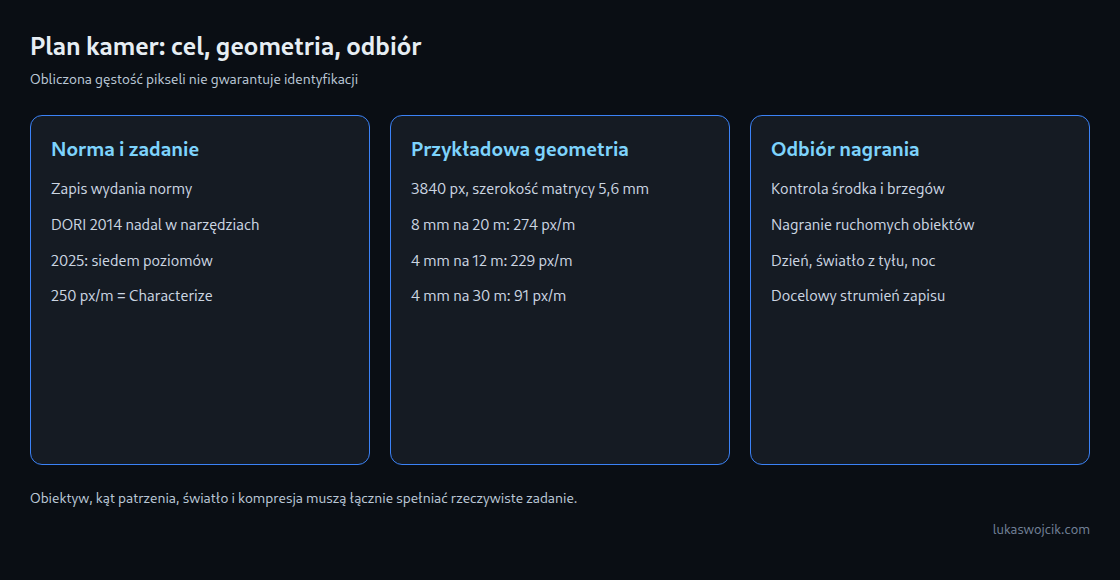
Popularne wartości DORI należą do starszego modelu IEC 62676-4:2014: Detect 25, Observe 62,5, Recognize 125 i Identify 250 pikseli na metr. Nie jest to ciąg równomiernego podwajania. DORI nadal występuje w kartach katalogowych i narzędziach projektowych.
Drugie wydanie, IEC 62676-4:2025, opublikowano 9 października 2025 r. Aktualne objaśnienie Axis przedstawia siedem poziomów szczegółowości. Oryginalne nazwy angielskie zapobiegają pomyleniu z dawnymi nazwami DORI:
| IEC 62676-4:2025 | px/m |
|---|---|
| Overview | 20 |
| Outline | 40 |
| Discern | 80 |
| Perceive | 125 |
| Characterize | 250 |
| Validate | 500 |
| Scrutinize | 1500 |
Characterize dotyczy widocznych cech, np. chodu i zachowania. Validate odnosi się do weryfikacji znanych osób; Scrutinize zakłada znacznie pewniejsze ustalenie tożsamości. Są to kategorie zadań ludzkiej oceny, a nie gwarancje sukcesu.
W tym modelu 250 px/m odpowiada Characterize, a nie ogólnej obietnicy identyfikacji. Plan musi łącznie zapisywać wydanie normy, konkretne zadanie i wartość docelową. Poziomy dotyczą ludzkiej interpretacji obrazów w świetle widzialnym; analiza automatyczna oraz termowizja potrzebują odpowiednich odrębnych wymagań.
Spełnienie wartości pikselowej nie gwarantuje przydatnego obrazu twarzy ani tablicy rejestracyjnej. Kierunek obserwacji, przesłonięcia i jakość obrazu pozostają decydujące. Poniższe 250 px/m służy jako przykład obliczeniowy, a nie ogólne zalecenie dla każdego zadania identyfikacji.
2. Oznaczenie obszarów prób na rzucie
Plan w skali zawiera obszary docelowe, możliwe trasy, przeszkody i punkty montażu. Przejście może potrzebować widoku szczegółowego, podczas gdy inna kamera dokumentuje zdarzenia na podwórzu. Wymagania wyznaczają liczbę i rozmieszczenie; nie wynika stąd stała reguła dwóch albo trzech kamer.
Każdy obszar docelowy ma bliską i daleką granicę. Znaczenie mają również oświetlenie, niskie słońce, szkło, odbicia i możliwe przesłonięcia. Kierunek obserwacji i osłony mogą ograniczać światło padające z tyłu sceny. Wide Dynamic Range (WDR) ma zachować widoczność szczegółów zarówno w jasnych, jak i ciemnych częściach obrazu. WDR może pomagać, ale wymaga próby i zależnie od metody sam może powodować artefakty ruchu. Ogólna poprawa o jedną lub dwie działki przysłony nie jest rzetelnym parametrem urządzenia.
Niepożądane obszary, np. okna sąsiadów, należą do wstępnego planowania. Sama możliwość objęcia kadrem nie oznacza dopuszczalności rejestracji.
3. Obliczenie szerokości sceny i gęstości pikseli
Poniższe zależności opisują uproszczony model bez dystorsji. W to szerokość sceny w metrach, d odległość osiowa do rozpatrywanej płaszczyzny, S aktywna szerokość matrycy, a f ogniskowa w tej samej jednostce. N oznacza poziomą liczbę pikseli faktycznie używanego obrazu, a P gęstość pikseli. HFOV to poziomy kąt widzenia; funkcja tangens musi korzystać z właściwej jednostki kąta.
W = d × S / f
P = N / W
W = 2 × d × tan(HFOV / 2)
Model opisuje płaszczyznę prostopadłą do osi optycznej. Ukośne obszary docelowe, silna dystorsja szerokokątna i obrazy po korekcji wymagają więcej niż jednej odległości. Kąt producenta opisuje zewnętrzne granice kadru, ale nie gwarantuje równomiernej lokalnej gęstości aż do brzegu.
Przykład zakłada aktywną szerokość matrycy 5,6 mm i nagranie szerokie na 3840 pikseli. Oznaczenie 1/2,8 cala jest formatem optycznym i nie wyznacza dokładnie tej samej aktywnej szerokości dla każdej kamery. Aktywny obszar i ewentualne przycięcie wynikają z danych urządzenia.
N = 3840 px; S = 5,6 mm; d = 20 m
W_max (P = 250 px/m) = 3840 / 250 = 15,36 m
f_min = 20 × 5,6 / 15,36 = 7,29 mm

f = 8,0 mm: W = 14,00 m; P = 274,3 px/m
f = 6,0 mm: W = 18,67 m; P = 205,7 px/m
f = 2,8 mm: W = 40,00 m; P = 96,0 px/m
Obiektyw 8 mm przekracza wybrany cel na 20 m w tym modelu. Jednocześnie cały wymagany obszar musi zmieścić się w szerokości 14 m. Następna większa ogniskowa nie jest więc automatycznie właściwym zakupem: większy szczegół może usunąć ważną trasę z kadru. Obiektyw zmiennoogniskowy ma regulowaną ogniskową i ułatwia zmianę kadru, ale nadal wymaga kontroli końcowego widoku.
Przy tych samych założeniach obiektyw 8 mm osiąga obliczeniowo 250 px/m do około 21,9 m, 500 px/m do 11,0 m i 1500 px/m do 3,7 m. Są to geometryczne progi gęstości, a nie gwarantowane odległości identyfikacji.
4. Kontrola wysokości i kierunku obserwacji
Duża gęstość pikseli niewiele pomaga, gdy kadr pokazuje głównie czubek głowy. Pionowy kąt patrzenia α wynika z wysokości kamery H, wysokości celu h i odległości poziomej D:
α = atan((H − h) / D)
H = 3,0 m; h = 1,6 m

D = 20 m: 4,0°
D =  5 m: 15,6°
D =  2 m: 35,0°
Te liczby nie potwierdzają rzeczywistego rozpoznawania twarzy. Widok z boku albo odwrócona twarz mogą pozostawać nieprzydatne mimo płaskiego kąta pionowego. Granica 20 stopni również nie prowadzi do ogólnego zalecenia montażu na 2,5–3,5 m: przy odległości poziomej 20 m i wysokości celu 1,6 m odpowiada około 8,88 m. Rzeczywista wysokość wynika z widoczności, potrzebnego szczegółu, ochrony przed manipulacją i bezpiecznego montażu.
Zasięg podczerwieni także wymaga konkretnego profilu urządzenia. Kąt emisji, moc, odbicia i powierzchnie obiektów wpływają na wynik. Wartość 30 m nie oznacza ani uniwersalnego pomiaru przy najwęższym obiektywie, ani ogólnej jednej trzeciej zasięgu w szerokim kadrze.
5. Dokumentowanie każdej odległości docelowej
Poniższa tabela nadal używa uproszczonego modelu z matrycą szeroką na 5,6 mm i obrazem 3840 pikseli. Zadania są celami projektu; każde wymaga jeszcze odbioru.
| Stanowisko / zadanie | Odległość | Obiektyw | Wysokość | px/m |
|---|---|---|---|---|
| Brama / szczegóły | 20 m | 8 mm | 3,0 m | 274 |
| Podwórze / przegląd | 12 m | 4 mm | 3,5 m | 229 |
| Podwórze / przegląd | 30 m | 4 mm | 3,5 m | 91 |
| Wejście / szczegóły | 4 m | 2,8 mm | 2,6 m | 480 |
Kamera przeglądowa daje około 229 px/m na 12 m, a więc już tam mniej niż przykładowe 250. Na 30 m pozostaje około 91 px/m. Jedna gęstość dla całego podwórza byłaby myląca. Wartość 480 przy wejściu również jest niższa od 500; wyższy cel wymaga innej konfiguracji.
Pełny plan zawiera dodatkowo strumień zapisu, strumień analizy, liczbę klatek, kompresję, oświetlenie, kryterium odbioru i okres przechowywania. Dłuższe przechowywanie zwiększa zapotrzebowanie na pamięć przy tej samej przepływności; sam czas nie zmienia przepływności. Przy identycznym kadrze strumień 1920 pikseli ma połowę poziomej gęstości strumienia 3840 pikseli.
6. Odbiór nagranego ruchu
Zdjęcie smartfonem pomaga znaleźć przeszkody i niepożądane obszary. Ogólna ogniskowa równoważna dla pełnej klatki nie jest dokładną symulacją obiektywu: proporcje obrazu, stabilizacja, przycięcie i tryb nagrywania zmieniają kadr. Centralne przycięcie do połowy szerokości odpowiada podwojeniu ogniskowej tylko przy zgodnych założeniach projekcji i formatu.
Odbiór wykorzystuje docelowe nagranie w pełnej rozdzielczości wyjściowej. Znany wymiar w obszarze celu pozwala zmierzyć lokalną liczbę pikseli. Często stosowane 16 cm szerokości twarzy to założenie modelowe: 250 px/m daje wtedy 40 pikseli, ale szerokości twarzy różnią się, a 40 pikseli nie dowodzi wymaganej jakości.
Geometryczna gęstość pozostaje taka sama nocą, jeśli kadr i rozdzielczość pozostają niezmienione. Widoczne szczegóły mogą jednak zniknąć przez szum, błędy ostrości, kompresję i rozmycie ruchu. Dla w przybliżeniu jednostajnego ruchu poprzecznego:
Rozmycie (px) ≈ prędkość poprzeczna (m/s) × czas ekspozycji (s) × gęstość (px/m)

1,4 m/s × 1/30 s  × 274 px/m = 12,8 px
1,4 m/s × 1/100 s × 274 px/m =  3,8 px
1,4 m/s × 1/250 s × 274 px/m =  1,5 px
Wynika stąd, że 1/100 sekundy nie jest uniwersalną granicą dostatecznej ostrości. Dopuszczalne rozmycie i spodziewany ruch wyznaczają potrzebny czas ekspozycji; krótszy czas wymaga odpowiedniej ilości światła. Sama nieruchoma osoba testowa nie sprawdza tego przypadku.
Lista prób obejmuje środek i brzeg obszaru, bliskie i dalekie położenie, dzień, światło z tyłu sceny, noc oraz typowy ruch. Zmiana zoomu, rozdzielczości, kompresji lub oświetlenia wymaga powtórzenia odpowiednich prób. Wyniki, ustawienia i przykładowe nagrania stają się częścią planu.
Pytania i odpowiedzi
Dlaczego narzędzie projektowe nadal pokazuje DORI?
Wersja narzędzia i model normy mogą się różnić. Whitepaper Axis z września 2026 r. nadal opisuje ustawienia DORI z 2014 r. w Site Designer oraz ręczne wpisywanie wartości z wydania 2025. Zielony obszar bez określenia modelu i celu nie jest wystarczającym dowodem.
Czy format korytarzowy zachowuje gęstość pikseli?
Przy rzeczywistym obrocie o 90 stopni, kwadratowych pikselach i niezmienionej skali lokalna gęstość pozostaje taka sama. Szerokość i wysokość obrazu zamieniają role. Dodatkowe przycięcie albo skalowanie w trybie kamery może zmienić wynik i wymaga ponownego sprawdzenia.
Czy ostry podgląd na żywo wystarcza?
Znaczenie ma strumień używany do późniejszej oceny. Podgląd może mieć inną rozdzielczość lub kompresję. Odbiór opiera się więc na właściwym nagraniu, także z ruchomymi obiektami przy trudnym oświetleniu.
Powiązane artykuły


