

 English
 Deutsch
 Polski
Co widzi radar mmWave 24 GHz przez ścianę

Management Summary
Radarowe czujniki obecności wykrywają drobne ruchy, dzięki czemu automatyka może pozostawić światło włączone także przy spokojnym siedzeniu. Obszar wykrywania nie musi kończyć się na ścianie pokoju, a wentylatory lub poruszające się zasłony również mogą wpływać na wynik. Artykuł wyjaśnia, dlaczego stale zapalone światło nie dowodzi automatycznie ruchu za ścianą. Położenie, zasięg i czułość muszą współpracować, aby odróżniać rzeczywistą obecność od niepożądanych wpływów.
Spis treści
Czujnik obecności oparty na radarze może utrzymywać włączone światło, ponieważ nadal wykrywa ruch poza docelowym pokojem. To jedna z możliwych przyczyn, a nie gotowa diagnoza. Podobny objaw mogą powodować ustawione opóźnienie wyłączenia, poruszająca się zasłona, wentylator, drgania czujnika lub odbicia.
Przyczynę pomagają ustalić trzy osobne pytania: skąd echa radaru mogą dotrzeć do czujnika, które echa oznaczają obecność i jak długo światło pozostaje później włączone. Miejsce montażu, ograniczenia odległości i progi dla poszczególnych odległości działają wspólnie. Rysunek stożka nie dowodzi wykrywania w sąsiednim pomieszczeniu.
Ściana tłumi sygnał zależnie od konstrukcji
Przy 24 GHz niektóre materiały nieprzewodzące przepuszczają dość energii, aby umożliwić wykrywanie za obudową lub przegrodą. Znaczenie mają grubość, wilgotność, powłoki, warstwy wewnętrzne i kąt padania. Dla celu za ścianą zarówno sygnał wysłany, jak i echo powrotne przechodzą przez przeszkodę. Sama nazwa materiału nie rozstrzyga, czy echo przekroczy próg wykrywania.
- Cienka płyta gipsowa, drewno i tworzywo mogą przepuszczać sygnał. Cała ściana może zawierać dodatkowe warstwy, profile lub folię.
- Szkło może przepuszczać radar, ale grubość i powłoki przewodzące zmieniają wynik. Okno na ulicę nie gwarantuje wykrywania każdego przechodnia lub auta.
- Cegła i beton mogą silnie tłumić sygnał. Żaden z tych materiałów nie gwarantuje wykluczenia sąsiedniego celu niezależnie od konstrukcji.
- Metal zwykle silnie odbija lub ekranuje bezpośrednią drogę. Krawędzie, otwory i odbicia nadal mają znaczenie; mała blacha nie tworzy doskonałej granicy pokoju.
Opublikowane pomiary 4–40 GHz pokazują różne straty dla konkretnych próbek materiałów, a nie uniwersalny podział na przezroczyste i nieprzezroczyste. Nie określają skuteczności gotowej ściany z konkretnym czujnikiem obecności. Znaczenie mają także orientacja, ruch i właściwości odbijające celu. Radar nie reaguje wyłącznie na ludzi.
Szerokość kątowa różni się od zasięgu promieniowego
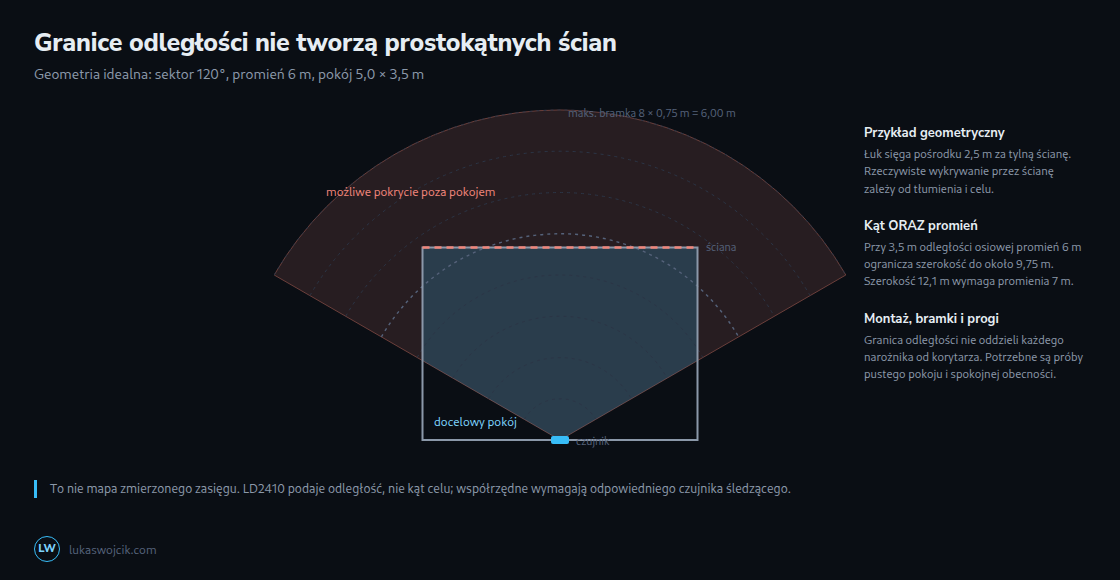
Odległość osiowa jest mierzona na wprost, wzdłuż linii środkowej czujnika. Odległość promieniowa biegnie bezpośrednio od czujnika do celu, również położonego z boku. Dla idealnego poziomego sektora 120° szerokość w odległości osiowej d przed czujnikiem wynosi 2 × d × tan(60°), czyli około 3,46 × d. Przy d = 3,5 m daje to około 12,12 m. Jednak oba skrajne punkty są oddalone od czujnika o 7 m. Promieniowa granica 6 m nie obejmuje tych punktów.
Dla skończonego idealnego zasięgu R przekrój ograniczają jednocześnie kąt i promień: szerokość = 2 × min(d × tan(60°), sqrt(R² − d²)) dla 0 ≤ d ≤ R. Przy R = 6 m i d = 3,5 m wynik wynosi około 9,75 m. To nadal przykład geometryczny: rzeczywisty zasięg zależy od charakterystyki anteny, celu i otoczenia, a nie od ostrej granicy 120°.
Bramki odległości i progi rozwiązują różne problemy
LD2410 ma oddzielne maksymalne odległości dla celów ruchomych i nieruchomych oraz progi dla poszczególnych bramek odległości. Przy rozdzielczości 0,75 m konwencja producenta dla maksymalnej bramki oznacza nominalnie 3 m dla bramki 4, 3,75 m dla bramki 5 i 4,5 m dla bramki 6. ESPHome udostępnia również rozdzielczość 0,2 m przy obsługiwanym sprzęcie i oprogramowaniu. Przed przeliczeniem numeru bramki na metry potrzebna jest kontrola ustawionej rozdzielczości.
Etykiety telemetrii g0–g8 nie uzasadniają dodawania 0,75 m do ustawienia maksymalnej odległości. Bramki dostarczają zgrubnej informacji, a pomiar odległości może się zmieniać. Ustawiona granica jest regułą wykrywania, a nie fizycznym ekranem ani idealnie ostrym odcięciem przy ścianie.
Dla progów energii LD2410 wyższa wartość utrudnia wyzwolenie; obniżenie progu zwiększa czułość. Podniesienie progu może stłumić niechciane echa, ale także utracić słabe ruchy siedzącej osoby. Progi można regulować osobno według odległości i rodzaju celu, dlatego stanowią użyteczne uzupełnienie ograniczenia zasięgu. Bliższy cel na korytarzu nie zawsze daje silniejsze echo: liczą się również tłumienie, ustawienie ciała i ruch.
Montaż wymaga prób w używanych miejscach
Skierowanie czujnika z dala od drzwi, okien i poruszających się urządzeń może ograniczyć niechciane pokrycie. Antena wysyła i odbiera część energii także z tyłu i z boku głównego kierunku. Te obszary nazywają się listkami tylnymi i bocznymi. Takie obszary oraz odbicia mogą jednak powodować wykrywanie poza uproszczonym sektorem przednim. Ważne są również stabilny montaż i odpowiednia niemetalowa obudowa.
Nie istnieje ogólna zasada, że montaż powyżej 2 m uniemożliwia wykrywanie bezruchu. Dokumentacja producenta LD2410 pokazuje montaż ścienny i sufitowy. Istotne są próby przy rzeczywistym biurku, kanapie i innych miejscach przebywania, również podczas długiego spokojnego siedzenia. Wysokość, nachylenie, przesłonięcia i orientacja ciała zmieniają wynik.
Praktyczna kolejność pomiarów LD2410
- Zapisać wersję oprogramowania, rozdzielczość odległości, limity ruchu i bezruchu, progi oraz opóźnienie braku obecności. Oddzielnie sprawdzić stan czujnika i automatyzację światła.
- Tryb inżynierski udostępnia dodatkowe pomiary do regulacji. Potrzebne są włączony tryb oraz wpisy czujników w Home Assistant pokazujące siłę sygnału dla poszczególnych przedziałów odległości. Obserwować pusty pokój przy normalnej pracy wentylatorów, zasłon i innych urządzeń.
- Porównać powtarzane przejścia korytarzem z ruchem w znanych miejscach pokoju. Skorelowana odpowiedź bramki pomaga zlokalizować zakłócenie, ale nie identyfikuje jednoznacznie obiektu.
- Zmieniać położenie lub jedno ustawienie naraz. Ponownie sprawdzić spokojną obecność, narożniki, wejście i wyjście, a następnie odczekać ustawione opóźnienie.
- Po krótkiej konfiguracji prowadzić dłuższą obserwację. Sporadyczne zakłócenia nie muszą wystąpić w ciągu pięciu minut.
LD2450 dodaje współrzędne celów i do trzech prostokątnych stref w ESPHome. Strefy mogą rozróżniać obszary w podobnej odległości po uwzględnieniu współrzędnych względem czujnika i orientacji montażu. Strefy programowe nie ekranują fal; niepewność lokalizacji, odbicia i wykrywanie bezruchu nadal wymagają prób. Opóźnienie obecności może także utrzymywać zajętość strefy po zniknięciu celu.
Pytania i odpowiedzi
Dlaczego granica odległości nie pasuje dokładnie do prostokątnego pokoju?
Punkty w tej samej odległości promieniowej tworzą łuk, a tylna ściana jest prosta. W uproszczonym modelu poziomym, z czujnikiem pośrodku ściany o szerokości 4 m i przeciwległą ścianą oddaloną o 3,5 m, tylne narożniki leżą w odległości sqrt(3,5² + 2²) ≈ 4,03 m. Nominalna granica 3,75 m obejmuje środek, lecz nie narożniki; granica 4,5 m obejmuje narożniki i sięga pośrodku 1 m za tylną ścianę.
Przy rozdzielczości 0,75 m te nominalne maksymalne ustawienia to 5 i 6. Trzeba dodatkowo uwzględnić różnice wysokości i rzeczywiste błędy pomiaru. Utrata zajętych narożników nie jest automatycznie dobrym kompromisem; inne miejsce montażu, czujnik ze strefami lub połączenie kilku czujników może lepiej obsłużyć pokój.
Czy metalowy ekran może usunąć niechciane wykrycia?
Odpowiedni ekran może osłabić konkretną drogę propagacji. Hi-Link opisuje również metalową płytę tylną przeciw zakłóceniom tylnego listka anteny. Metal blisko anteny może zmieniać promieniowanie, a odbicia mogą wprowadzać nowe zakłócenia. Każda zmiana wymaga więc prób w pustym i zajętym pokoju; ekran nie zastępuje kontroli pokrycia.
Dlaczego w Home Assistant brakuje energii bramek?
W komponencie ESPHome LD2410 energie ruchu i bezruchu poszczególnych bramek wymagają trybu inżynierskiego oraz skonfigurowanych encji czujników. Muszą działać również komunikacja UART i integracja. Przełącznik engineering_mode włącza tryb. Ogólne wartości energii różnią się od wartości poszczególnych bramek.
ESPHome domyślnie stosuje do tych encji filtr throttle_with_priority: 1000ms, o ile własne filtry nie zastąpią ustawienia. Tryb inżynierski zużywa dodatkowe zasoby, dlatego po kalibracji można tryb wyłączyć. Brak encji lub wartości nie wynika automatycznie wyłącznie z trybu.
Powiązane artykuły


