KI-gestützte Videoüberwachung am Edge: Frigate NVR mit Google Coral TPU
Teil 1 von 2 der Reihe Videoüberwachung auf eigener Hardware

Inhalt
Die traditionelle Bewegungserkennung in Videoüberwachungssystemen (CCTV) basiert auf einfachen Pixelkontrastveränderungen zwischen aufeinanderfolgenden Einzelbildern. Dieser rudimentäre Ansatz generiert permanent Fehlalarme durch Regen, fallendes Laub, sich bewegende Bäume oder wandernde Schatten. Die Übertragung hochauflösender Videostreams an cloudbasierte Computer-Vision-APIs verursacht hohe Latenzen, gravierende Datenschutzrisiken und erhebliche Bandbreitenkosten. Der lokale Betrieb von Frigate NVR mit einem Google Coral Edge TPU ermöglicht eine Echtzeit-Objekterkennung mit über 100 Bildern pro Sekunde und Inferenzzeiten unter 10 Millisekunden. Witterungsbedingte Fehlalarme werden vollständig eliminiert, während sämtliche Videoaufnahmen strikt auf der lokalen Serverinfrastruktur verbleiben.
1. Hardware-Architektur & Coral-TPU-Beschleunigung
Frigate NVR entkoppelt die Videodekodierung von der KI-Inferenz. Der Einsatz eines anwendungsspezifischen Integrierten Schaltkreises (ASIC) wie des Google Coral Edge TPU entlastet die Hauptprozessoren (CPU) massiv von rechenintensiven neuronalen Netzwerken:
- Schnittstellenwahl: M.2- und PCIe-Coral-Beschleuniger bieten maximalen Datendurchsatz durch direkte Bus-Anbindung. USB-3.0-Module benötigen native USB-3.0-Controller-Anschlüsse; der Betrieb an USB-2.0-Hubs führt zu starken Flaschenhälsen.
- Container-Pass-Through: Beim Betrieb in Docker oder Proxmox muss das USB-Gerät (
/dev/bus/usb) oder der PCIe-Geräteknoten (/dev/apex_0) direkt und ohne virtualisierte Zwischenschichten an den Frigate-Container durchgereicht werden. - Hardware-Dekodierungs-Beschleunigung: Die Videodekodierung ist integrierten GPU-Encodern (Intel QuickSync via
VAAPIoder NVIDIA NVDEC) zuzuweisen, damit die CPU-Auslastung selbst bei mehreren parallelen Streams unter 15 % bleibt.
2. Dual-Stream-Strategie für optimale Effizienz
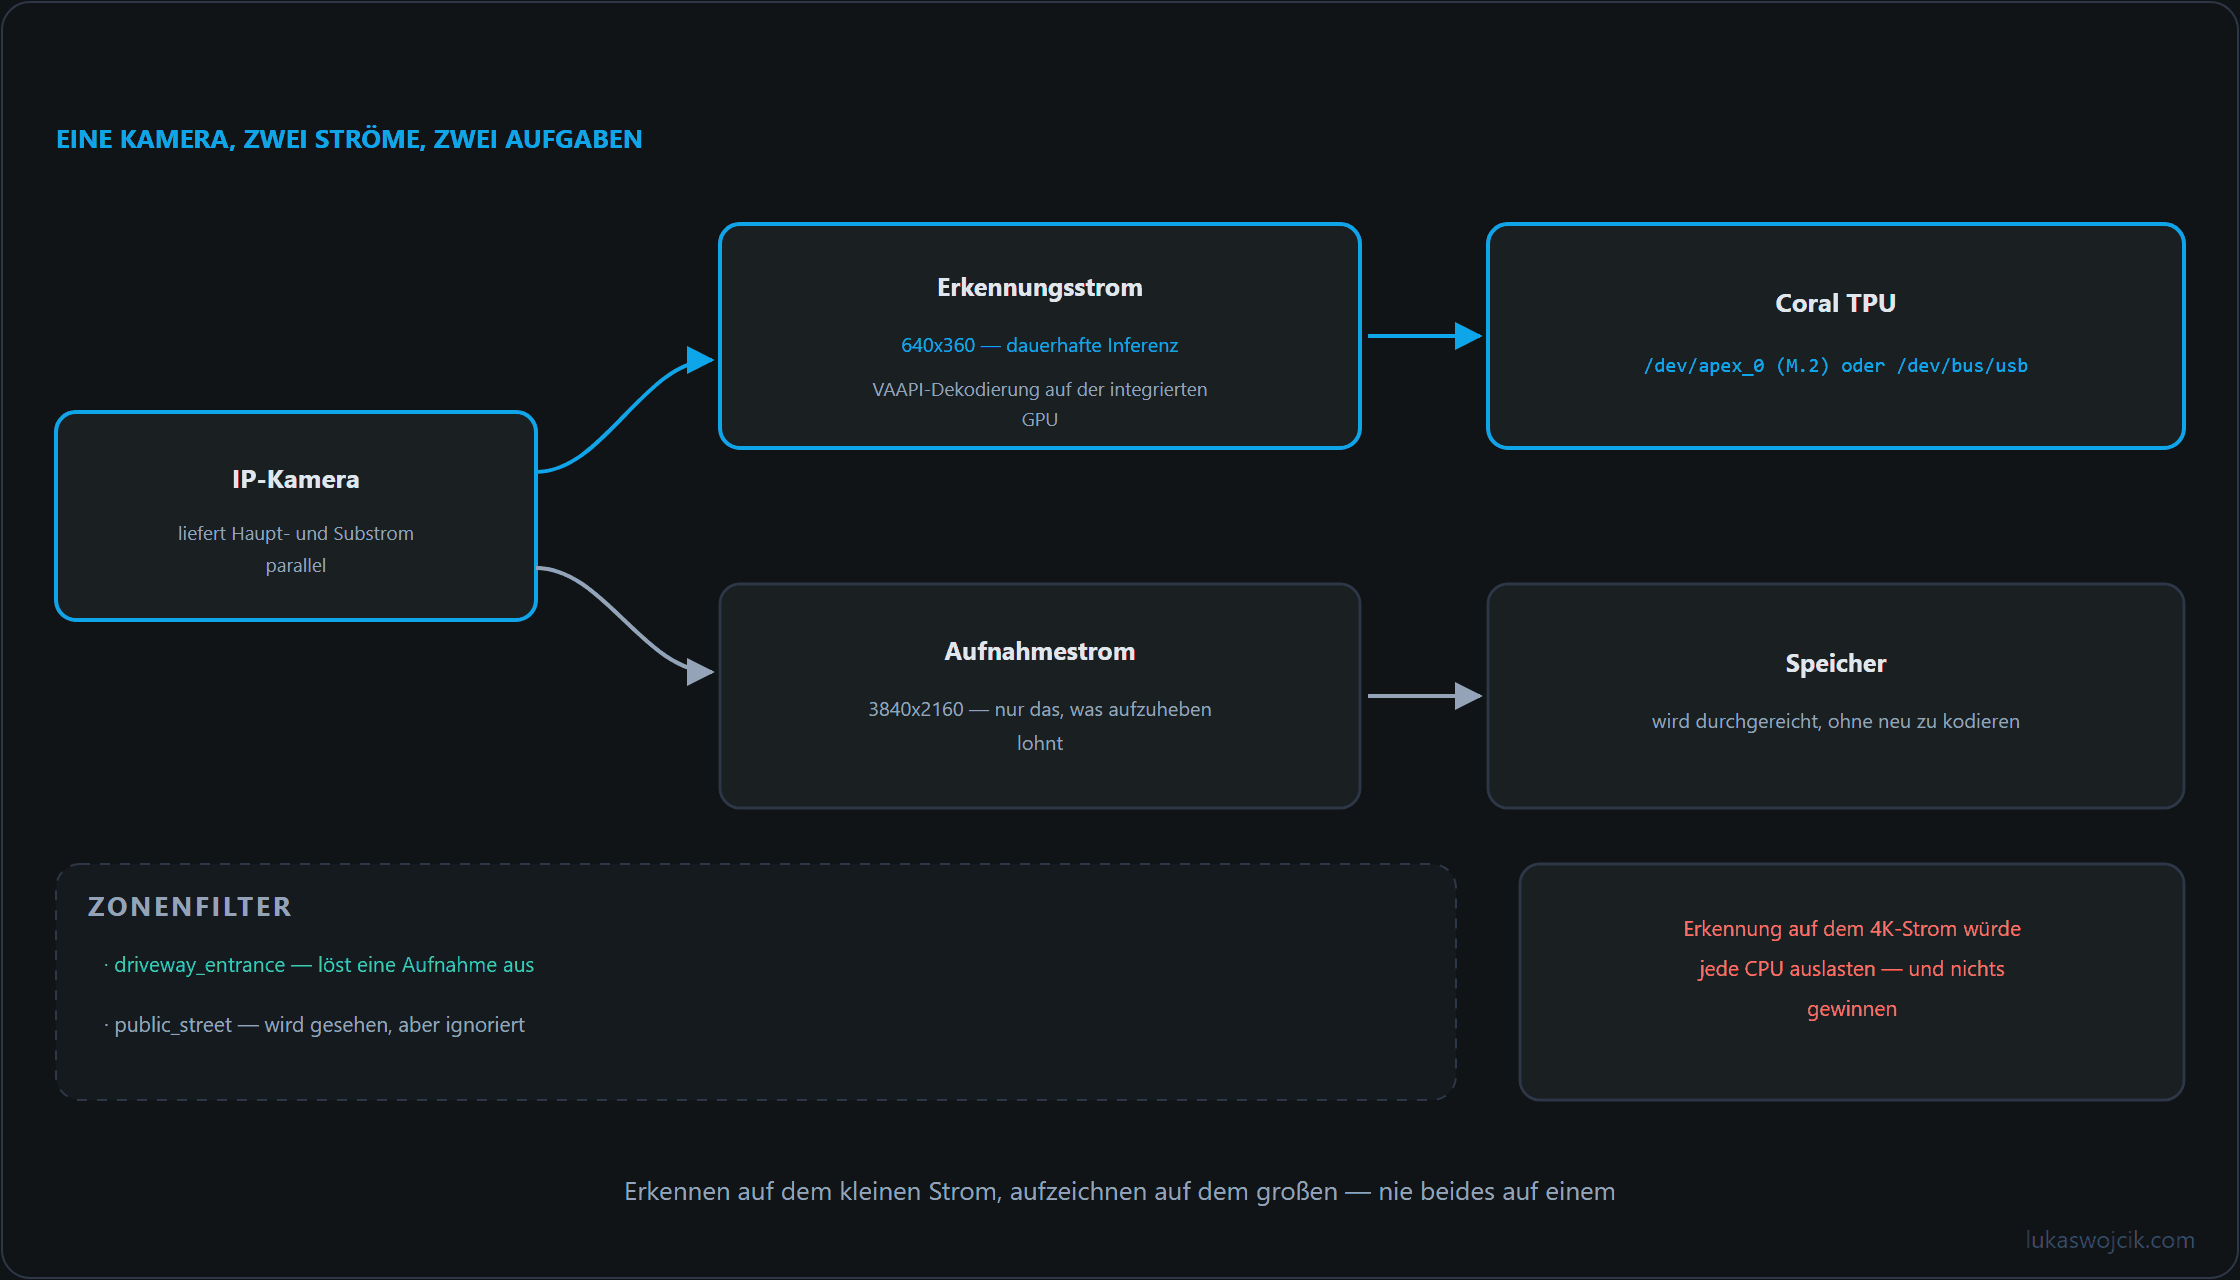
Die direkte Einbindung von 4K-Videostreams in einen Objektdetektor verschwendet Rechenressourcen, da Standard-KI-Modelle mit niedrigeren Auflösungsmatrizen arbeiten. Eine robuste CCTV-Architektur erfordert eine Dual-Stream-Konfiguration pro Kamera:
- Detektions-Stream (Sub-Stream): Konfiguration eines IP-Kamera-Sub-Streams mit reduzierter Auflösung (z. B.
640x360oder1280x720) mit 5 Bildern pro Sekunde (FPS). Dieser Stream wird exklusiv von der Coral TPU für die Bounding-Box-Erkennung analysiert. - Aufnahme-Stream (Main-Stream): Konfiguration des RTSP-Hauptstreams in maximaler Auflösung (z. B.
3840x21604K) mit 15–20 FPS. Dieser Stream wird bei einer verifizierten Objekterkennung ohne Neukodierung direkt auf den Datenspeicher geschrieben.
3. Schritt-für-Schritt-Konfiguration der Frigate YAML
Die folgende produktionsreife Konfigurationsdatei definiert den Edge-TPU-Detektor, aktiviert die Intel-QuickSync-Hardwaredekodierung und richtet die Dual-Stream-Topologie zur präzisen Filterung von Personen, Fahrzeugen und Tieren ein:
mqtt:
  host: 192.168.10.10
  topic_prefix: frigate

detectors:
  coral_tpu:
    type: edgetpu
    device: usb

ffmpeg:
  # Nutzung von Intel QuickSync Hardwarebeschleunigung zur Videodekodierung
  hwaccel_args: preset-vaapi

objects:
  track:
    - person
    - car
    - dog
    - cat
  filters:
    person:
      min_score: 0.75
      threshold: 0.80

cameras:
  driveway_camera:
    ffmpeg:
      inputs:
        - path: rtsp://viewer:SecretPassword@192.168.10.101:554/stream2
          roles:
            - detect
        - path: rtsp://viewer:SecretPassword@192.168.10.101:554/stream1
          roles:
            - record
    detect:
      width: 1280
      height: 720
      fps: 5
    record:
      enabled: true
      retain:
        days: 7
        mode: motion
      events:
        retain:
          default: 30
          mode: active_objects
4. Schritt-für-Schritt-Zonenfilterung & Alarmoptimierung
Um Fehlalarme durch stationär geparkte Fahrzeuge oder angrenzende öffentliche Straßen zu verhindern, sind räumliche Filterregeln über die Frigate-Web-Oberfläche einzurichten:
- Privacy-Masking: Definition von Motion-Masken über Kamera-Zeitstempeln, Texteinblendungen und sich bewegender Vegetation, um unnötige Inferenzzyklen zu vermeiden.
- Zonen-Abgrenzung: Erstellung expliziter Erkennungszonen (z. B.
einfahrt_privatvs.oeffentliche_strasse). Benachrichtigungen werden so konfiguriert, dass Alarme nur ausgelöst werden, wenn der untere Mittelpunkt (Bottom-Center) der Bounding Box die private Eigenschaftszone betritt. - Filter für stationäre Objekte: Aktivierung der Erkennung stationärer Objekte, damit dauerhaft in der Einfahrt geparkte Fahrzeuge nach der Erstklassifizierung keine wiederholten Benachrichtigungen auslösen.
5. Zusammenfassung & Mehrwert
Was sich damit erreichen lässt: Der erfolgreiche Aufbau eines lokal betriebenen, KI-gestützten CCTV-Überwachungssystems auf Basis von Frigate NVR, Google Coral Edge TPU Hardwarebeschleunigung und einer Dual-Stream-Dekodierungsarchitektur.
Resultierender Mehrwert: Fehlalarme durch Regen, Schatten oder Wind werden dank neuronaler Objekterkennung zu 100 % eliminiert. Die lokale Edge-TPU-Inferenz gewährleistet Reaktionszeiten unter 10 Millisekunden ohne Cloud-Abhängigkeit, ohne laufende Abonnementkosten und unter strikter Wahrung der Privatsphäre. Gleichzeitig sorgt die Trennung von Detektions- und Aufnahmestreams für gestochenscharfe 4K-Beweismittelsicherung bei minimaler CPU-Belastung.
Quellen
Videoüberwachung auf eigener Hardware
- KI-gestützte Videoüberwachung am Edge: Frigate NVR mit Google Coral TPU
- CCTV-Verkabelung: PoE und Koaxialkabel im Vergleich
Passend dazu